-
RV减速的应用场景全面盘点
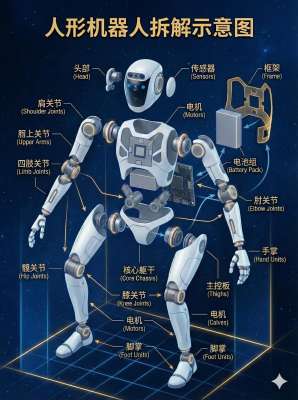
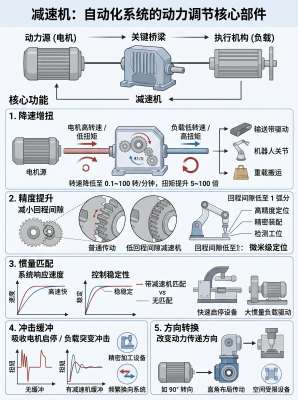
RV 减速器应用场景全面盘点RV 减速器属于摆线针轮减速器,特点是体积小、传动比大、扭转刚度高、定位精度高、抗冲击、回差小,在重载、高精度、需要重复定位的旋转关节上优势突出。和谐波减速器对比,RV 更适合中重载场景,谐波偏向轻载。下面按行业
2026-10-14
-
ROS2与人协作的未来工作场景
ROS2与人协作的未来工作场景ROS2正在从“机器人科研框架”变成人机协作的通用神经系统。它的价值不只是让机器人动起来,而是把传感器、AI模型、执行机构、云端服务和人的操作界面连接成一条可调度、可安全协同的工作流。协作形态会怎样变化从“隔栏
2026-10-13
-
ROS应用场景全面盘点
ROS应用场景全面盘点核心摘要:ROS是全球机器人领域应用最广的开源软件中间件,凭借模块化架构、海量开源算法包、仿真工具生态,覆盖科研、工业、物流、医疗、服务、特种机器人、自动驾驶、具身智能等领域。ROS1多用于高校算法验证;ROS2具备实时性、Q
2026-10-12
-
RGBD核心技术全维度拆解
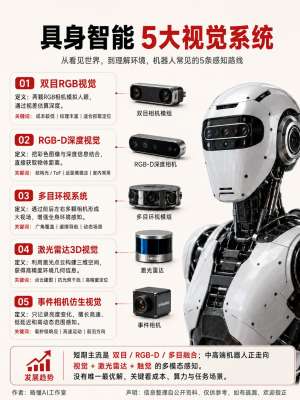
RGBD核心技术全维度拆解RGBD是三维视觉、物理AI、智能车载、机器人感知的底层核心传感器。区别于传统2D摄像头仅采集色彩纹理,RGBD可同步输出RGB彩色信息+像素级Depth深度信息,为每一个画面像素赋予精准空间距离,实现2D图像到3D空间的原生转换,是机器看
2026-10-12
-
ROS的应用场景全面盘点
ROS(Robot Operating System,机器人操作系统)是机器人领域事实上的开源软件框架标准,2026年正处于从ROS 1向ROS 2全面迁移、国产自主生态加速成型的关键转折期。一、核心定位与架构ROS并非传统意义上的操作系统,而是运行在Linux/Windows/macOS/RTOS之上的中间件框架,
2026-09-28
-
RGBD的核心技术拆解
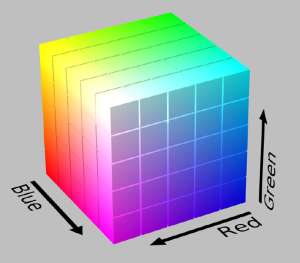
RGBD 是 "RGB 彩色图像 + Depth 深度信息" 的融合数据格式或传感器类型,核心在于让机器从二维感知跃升到三维空间感知——每个像素不仅携带颜色信息(R、G、B 三个通道),还同时携带该点到相机的物理距离(Depth)。核心原理与三大技术路线RGBD 相机内部集成了 RG
2026-09-28
-
Gazebo市场爆发前夜,资本加速布局
Gazebo是由Open Robotics开发的开源3D机器人仿真平台,是目前全球最主流的机器人仿真工具之一,被誉为"机器人界的数字孪生实验室"。 截至2026年9月,Gazebo正处于新旧版本交替的关键节点——Gazebo Classic已于2025年1月停止维护,Gazebo Sim(原Ignition)成为官方唯一推荐
2026-09-17
- Atlas市场爆发前夜,资本加速布局 2026-09-17
-
AMR市场爆发前夜,资本加速布局
“AMR”是一个多领域通用的缩写。结合当前的科技与产业热点,它最常指代自主移动机器人(Autonomous Mobile Robot)。此外,它在音频通信、医疗健康及电子元器件等领域也有其他重要含义。以下为您分类梳理:一、 科技与工业领域:自主移动机器人(Autonomous Mobil
2026-09-13
-
AI配送机器人的核心技术拆解
AI配送机器人正从早期的概念验证阶段,加速迈向大规模商业化落地的关键节点。它们不仅是末端物流的效率工具,更被视为未来城市物流新基建的核心组成部分。当前,该领域在技术演进、商业落地以及面临的挑战上呈现出以下核心特征:1. 技术演进:从“
2026-08-04