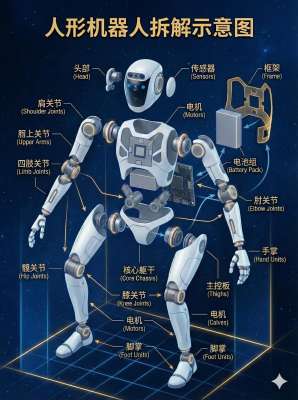
专家工业机器人与人协作的未来工作场景
2026-10-26
浏览量:次
工业人机协作(cobot,协作机器人)未来工作场景
先分清一个核心区别:传统工业机器人要围栏隔离,不能碰人;协作机器人的底层定位不是替代工人,而是承接枯燥、负重、高频、伤眼伤手的重复性动作,人负责决策、判断、柔性调整、异常处理、工艺优化。未来不是 “机器换人”,更多是 “人机共岗、分工互补”。
说明:下面场景偏向中长期(3–8 年),结合视觉、力控、大模型、数字孪生、端侧 AI,不是现在简单的拧螺丝、搬运。
一、装配工位:人机搭档柔性装配(落地最快)
现状:现在大多是机器人抓零件,人辅助上料。 未来场景
工人手持工装、完成需要手感、微调、对准的精细装配(线束插接、密封件安装、精密卡扣、异形小件对位),这类任务力感、手感要求高,AI 很难一次性搞定;
协作机器人自动完成高频重复动作:锁多颗螺丝、压装轴承、打胶、搬运重工件、物料定位;带力控 + 3D 视觉,碰到人手立刻降速停止;
工位上搭载本地大模型:工人用语音下达指令:“换 B 型号程序”“这个件公差偏大,微调压入力”,不用去触摸屏选程序;
异常分工:零件卡料、来料偏差、装配不良时,机器人自动暂停、上报、高亮问题位置,由人判断是返工、换料还是调整工艺;
典型行业:汽车零部件、3C、储能电池包、家电。
特点:产线不用大规模改造围栏,换型号只需要工人简单示教,适合多品种、小批量订单。
二、质检与测量工位:人判复杂缺陷,机器做海量扫描
未来场景
协作机器人搭载 2D/3D 相机、光谱、超声探头,自动遍历工件表面,完成全尺寸扫描、划痕、缺料、色差等标准化缺陷初筛;
机器标记可疑区域,把图片、点云数据推送到工人屏幕;人只复核 AI 拿不准的模糊缺陷、边界缺陷、隐性工艺瑕疵;
工人复核后的结果实时回传给端侧模型,持续迭代缺陷识别能力;
高危检测:焊缝探伤、高温工件抽检、粉尘环境取样,机器人负责靠近取样,人在安全侧做判定;
痛点价值:解决人工质检疲劳漏检、长时间盯强光伤眼。
三、物料与仓储线边:人机协同物料补给,动态调度
不是 AGV 单独跑,而是移动协作机器人(Mobile Cobot,移动复合机器人)+ 工人配合:
复合机器人自动从库区把成套物料送到工位、回收工装、空料箱;
工人不用来回奔走拉料、弯腰搬运重物,专注在加工、装配;
产线换型、急单插单时,工人直接拖拽机器人、语音调整取料顺序;
适合离散制造、机加工车间、模具车间、钣金车间。
四、机加工、打磨、抛光:机器承担高粉尘高噪声的体力活
打磨、去毛刺、抛光属于对人伤害很大的岗位(粉尘、振动、噪声、重复性劳损):
协作机器人执行固定轨迹打磨、抛光、去毛刺;力控自适应,随曲面自动调整压力;
工人负责工装装夹、换磨头、换产品型号、抽检粗糙度;遇到异形难加工区域,工人手持示教一遍,机器人学习轨迹;
车间配套除尘,人只做工艺管控,长期降低职业病风险。
五、运维、点检、设备抢修(很有想象空间的场景)
工厂里设备巡检、润滑、紧固、简单抢修,很多点位空间狭小、高温、有飞溅风险:
带关节臂 + 传感器的协作机器人进入机床内部、控制柜、狭小腔体,采集温度、振动、图像;
工人在旁边或者远程看实时画面,指挥机器人:“拧紧这个接头”“擦拭传感器镜头”;
发现故障后,机器人完成标准化检修动作;复杂故障由人上手拆解维修;
数字孪生联动:机器人采集的数据同步到孪生模型,工人提前预判故障。
六、实验室、中试产线、研发打样(柔性最高)
新材料、新工艺、新品打样,订单量极小、工艺经常改,很难上传统自动化:
研发工程师和协作机器人一起做试样配比、样品制备、小批量试装;
工程师随时调整参数、改变流程,机器人快速复现试验动作,保证每次实验动作一致;
自动记录每一步的力、位置、时间数据,自动生成实验日志,减少人工记录误差;
这个场景非常适合新材料、电池研发、精密零部件研发。
七、特殊场景:高危环境人机协同(化工、冶金、防爆车间)
在有腐蚀、有毒、轻微爆炸风险、辐射风险的车间:
协作机器人在风险区内执行取样、阀门操作、巡检;
人在安全隔离区域,通过力反馈手柄遥操作,同时保留机器人自主避障、力限保护;
一旦突发异常,机器人立刻停止,优先保障人的安全。
✅ 人机协作里,人和机器清晰的分工边界(长期不会颠倒)
交给机器人
重复、固定轨迹、高频次动作
负重、长时间保持姿态
标准化测量、扫描、计数
高危、粉尘、噪声、高温环境下的执行
稳定、无情绪、24 小时持续执行
海量数据采集
留给人(AI + 协作机器人很难替代)
工艺判断、经验直觉:微妙手感、材质差异、非标缺陷
复杂异常决策:多因素耦合故障、来料非标、突发状况
创意和工艺迭代:新产品试产、工艺改良、工装优化
跨环节沟通协调、现场问题复盘、人员培训
安全兜底、最终质量责任判定
未来场景的关键技术底座(决定能不能落地)
力控安全:真正的柔性力感知,碰撞、接触就柔和退让,而不是简单急停;
端侧多模态大模型:语音、视觉、手势交互,降低编程门槛,工人不用学复杂代码;
3D 视觉 + 实时环境感知:适应工件摆放不规整、来料偏差;
数字孪生 + 任务规划:自动生成路径,支持快速换型;
安全标准、人机交互规范(这也是行业一大卡点)。
产业机会视角(结合你前面看的 AI 芯片产业链)
协作机器人这条链的增量,来自:
本体、关节力矩电机、减速器、力传感器、3D 视觉相机;
端侧 AI 芯片、边缘算力盒(本地做视觉推理、大模型交互,低延迟);
软件层:示教大模型、任务规划、产线数字孪生平台。风险点:很多场景投入回报周期长,中小企业付费意愿弱;短期爆发在汽车、储能、新能源这类高附加值制造。
一句话总结未来画面
未来车间不是机器人关在围栏里独自干活,而是工人站在工位中间,机器人在身侧配合递料、锁钉、打磨、扫描;人做判断和工艺,机器承接体力与重复劳动,二者共用同一个工作空间、互相感知、互相保护。
- 上一篇:AI芯片应用产业链投资机会
- 下一篇:SocialFi的潜在应用场景远超预期