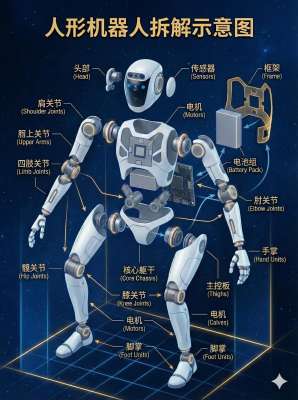
专家具身智能取代人工?机遇与挑战并存
2026-10-21
浏览量:次
具身智能取代人工?机遇与挑战并存
摘要
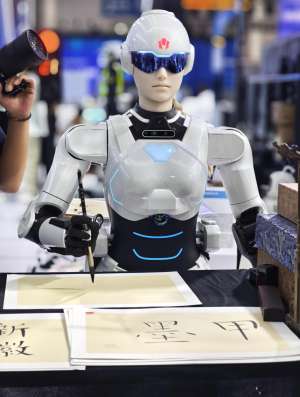
具身智能是搭载感知、大模型、运动执行机构的物理智能体(人形机器人、四足机器人、工业柔性机器人等),区别于纯文本
AIGC,它可以在物理世界完成抓取、搬运、装配、护理等实体操作。短期不是全面替代人类,而是结构性替代、人机协同;中长期具备重塑劳动形态的潜力。它一方面补足 AI
落地物理场景的短板,破解劳动力结构性矛盾;另一方面在技术瓶颈、就业冲击、安全伦理、权责界定上存在大量难题,机遇与风险共生。
一、机遇:具身智能带来的价值红利
1. 解放人于高危、繁重、重复性劳动,补齐劳动力短板
它最优先落地的场景集中在人类不愿去、难胜任的岗位:高温、粉尘、有毒、高空、井下、核辐射、应急搜救等危险作业;流水线重复上料、分拣、重物搬运、长时间巡检等高负荷体力工作;老龄化背景下的基础照护、陪护、助行等服务。在人口结构变化、制造业招工难、蓝领劳动力供给收缩的背景下,具身智能不是简单抢岗位,而是劳动力供给的补充方案,缓解用工缺口,降低职业病、安全事故风险中国共产党...。
2. 重塑生产模式,提升产业柔性生产力
传统工业机器人是固定编程、单一任务,换产改造成本高;具身智能依托视觉语言模型、自然语言指令,可快速适配多品类、非结构化场景。
制造业:3C、汽车零部件、柔性装配、混线生产,小批量多品种生产模式成为可能;
物流、仓储、农业:不规则物品分拣、果蔬采摘、田间巡检;
科学探索:深海、极地、外星探测,延伸人类物理活动边界。企业可以重构产线,从刚性自动化走向通用柔性自动化,提升生产弹性,降低换产成本中国网。
3. 催生新产业、新岗位,创造新经济增长点
具身智能本身是一条长链条产业:芯片、传感器、灵巧手、执行器、仿真平台、具身大模型、运维调试、场景二次开发、机器人运营服务、数据标注与仿真训练。被替代的岗位会逐步转化为:机器人调教工程师、场景方案师、运维维保、安全审核、仿真数据工程师。未来劳动重心从 “动手干活” 转向定义任务、校准智能、监督安全、创意决策,推动劳动力向高附加值环节迁移中国网。
4. 普惠服务能力升级,改善民生供给
养老护理、康复辅助、无障碍助行、商超服务、社区巡检等服务资源长期紧张。规模化落地后,基础服务供给能力提升,降低基础服务成本,弥补护理人员、基层服务人员不足,让普惠型服务覆盖更多人群。
二、挑战:技术、经济、就业、伦理与治理多重约束
(一)技术层面:距离通用 “替代人” 还有巨大鸿沟
物理泛化能力不足,环境容错弱 实验室演示成功率很高,但真实世界是非结构化、动态变化的。物体摆放偏移、光线变化、材质差异、微小障碍物,都容易造成任务失败。它很难像人一样依靠直觉、触觉、常识灵活应变;“看得见” 不等于 “摸得准、控得住力度”,触觉、力觉闭环是核心短板求是网。
高质量物理数据稀缺,仿真现实鸿沟明显 文本大模型可以依托海量互联网文本训练;具身智能需要视觉、力觉、触觉、动作轨迹融合的物理交互数据,真机采集成本极高,仿真数据容易和现实脱节,迁移效果不稳定,很难快速跨场景举一反三新华网浙江。
硬件成本、可靠性、续航瓶颈突出 灵巧手、高算力端侧芯片、精密执行器价格昂贵;单台人形机器人成本远高于普通劳动力,短期经济账不划算。同时关节寿命、连续长时间稳定作业、故障自愈能力不足,适合小范围试点,难以大规模铺开。
算力与实时性矛盾 具身大模型推理、多模态感知需要算力支持,但机器人本体空间、功耗有限;云端推理存在延迟,端侧轻量化模型又会压缩智能上限,实时物理决策难度远高于文字生成人民网。
一句话总结:现阶段的具身智能,适合标准化、边界清晰的单任务;不适合开放、随机、需要常识与临场应变的复杂工作。
(二)就业与经济挑战:结构性冲击,转型阵痛突出
岗位分层替代,低端体力岗位最先承压 流水线普工、分拣、基础家政、简单仓储、基础巡检等岗位会最先受到挤压;冲击的往往是技能门槛偏低、再培训能力偏弱的群体,容易带来短期失业、收入下滑。替代不是一次性完成,而是渐进挤压,留给劳动者的转型窗口有限。
贫富与资本差距拉大 具身智能属于重资产工具,掌握机器人集群的资本方可以持续压低用工成本、放大产能回报;普通劳动者议价能力下降,可能出现收益向技术、资本集中,加剧收入分化arXiv。
新岗位门槛高,技能错配问题显著 新增岗位偏向机电、AI、仿真、算法复合能力,传统蓝领很难直接转岗;如果配套再教育、社会保障跟不上,人机协同红利会变成社会压力。
(三)伦理、安全与法律风险
物理安全风险 不同于线上 AI,具身智能拥有执行机构,一旦感知失效、算法出错、网络被攻击,会发生碰撞、夹伤、失控,直接造成人身伤害。人机共融场景下的安全边界、紧急停止、风险兜底机制非常关键。
隐私与数据采集风险 人形机器人搭载摄像头、麦克风、触觉传感器,在家庭、养老、公共空间持续感知环境,会持续采集人脸、语音、行为等敏感信息,隐私泄露、数据滥用风险显著高于普通 AI瞭望周刊社。
责任认定难题 机器人自主决策下发生事故:是开发者算法缺陷、厂商硬件问题、平台部署问题,还是使用者配置不当?现有法律框架以人的行为责任为基础,自主智能体带来的事故责任划分尚无统一标准,保险、追责体系滞后光明网。
情感与社会关系异化风险 在养老陪护、陪伴场景,机器人可以提供情绪回应,但缺少真实共情。过度依赖机器陪护,可能弱化人与人之间的情感联结;同时人形外观还带来拟人化伦理争议,人机边界模糊。
(四)行业标准、治理体系滞后
目前全球缺少统一的安全认证、性能评估、数据采集、AI 标识标准。不同厂商硬件接口、模型协议不互通,生态碎片化;监管规则跟不上迭代速度,容易出现 “先落地、后补规范” 的被动局面。
三、理性判断:不是 “取代”,而是重构人机分工
什么更容易被替代:目标明确、流程固定、环境可控、不需要共情和复杂临场判断的重复性体力、简单手眼操作。
很难被替代:需要同理心、复杂人际沟通、价值判断、即兴创造、跨场景综合权衡、高度精细手感、复杂人文关怀的工作(教师、心理咨询师、医护诊疗、创意策划、复杂谈判等)。
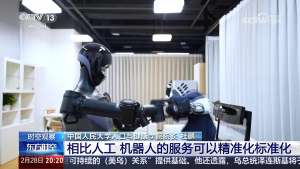
中长期主流形态:人机协同 人负责目标定义、价值判断、异常兜底、创意与共情;具身智能负责重复、危险、高精度、持续化的物理执行。机器人是人的延伸工具,而不是完全取代者。
四、治理与发展思路
技术路线:优先在高危、枯燥场景落地,循序渐进;加大触觉感知、仿真引擎、低成本执行器攻关,缩小仿真现实差距。
就业配套:建立终身技能培训体系,面向受冲击群体开展机器人运维、调试类技能转化,完善社会保障缓冲机制。
安全治理:分级监管,高风险场景严格准入;强制安全冗余设计、可关停机制;明确数据采集授权、AI 生成 / 感知数据边界。
权责制度:厘清开发者、运营商、使用者三方责任,探索 AI 责任险、事故溯源机制。
价值底线:坚持以人为本,技术发展目标是解放劳动者,而不是单纯以压缩人力成本为唯一导向。
结语
具身智能打开了 AI 从虚拟世界走向物理现实的大门,是新一轮自动化革命;但它的本质是工具革命,而非人类劳动力的全面替代革命。机遇在于解放人力、升级产业、拓展人类边界;挑战集中在技术成熟度、就业转型阵痛、人身安全与伦理治理。未来健康的方向,不是 “机器取代人”,而是建立一套人机互补、风险可控、分配共享的新型劳动秩序。
- 上一篇:AI芯片展望对AI算力发展的战略意义
- 下一篇:从SNN看科技发展的边界