Walker的感知与控制技术详解
2026-10-19
浏览量:次
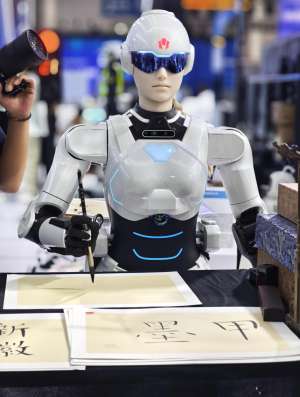
优必选 Walker 人形机器人:感知与控制技术详解(通俗版)
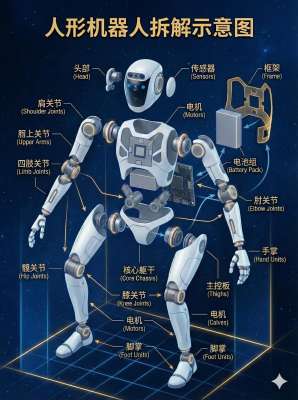
Walker 是优必选的人形机器人,整套系统分为感知(机器人的五官 + 本体体感)和控制(机器人小脑 +
全身执行)两大模块,感知负责采集环境和自身状态,控制负责算步态、调关节、实现稳定行走与操作,两者实时闭环。
一、感知系统:分为外部环境感知 + 本体感知
1. 外部多模态环境感知
核心是多传感器融合,不只靠摄像头,视觉、听觉、触觉协同获取外界信息。视觉是主力,头部、胸部搭载 RGBD / 双目立体相机,部分新一代版本采用类人眼双目方案。可以输出深度信息,识别障碍物、台阶、斜坡,同时做物体 6D 位姿检测,判断物体位置、朝向,支持手眼协调抓取。依靠 U-SLAM 语义建图,实时构建三维点云语义地图,定位精度厘米级,不需要预先在环境贴标记,在动态场景里识别人、手势、人脸情绪、上百种日常物体,实现自主导航、动态避障。听觉模块内置麦克风阵列,做声源定位、语音识别,接收人的指令,感知环境声音。接触触觉分布在足底、手掌。足底力传感器感知地面压力、接触状态,判断踩实、打滑;灵巧手触觉传感器感知抓取力度,抓杯子、拧瓶盖时不会捏碎物体。
2. 本体感知(本体感觉,相当于人的前庭 + 肌肉体感)
全身每个伺服关节内置编码器、扭矩传感器,实时读取关节角度、转速、输出力矩。机身搭载 IMU 惯性测量单元,实时采集机身倾角、角速度、加速度,判断身体有没有前倾、侧翻,这是维持平衡最关键的传感器。本体感知会持续反馈机器人自身姿态、各关节受力,所有传感器数据融合后,统一送入控制器,形成完整状态观测。
一句话理解感知:外部感知看懂环境,本体感知感知自己身体姿态;所有传感器数据融合,给控制器提供完整 “现状报告”。
二、控制系统:分层架构,三层控制闭环
Walker 控制采用分层架构:上层任务规划、中层全身运动规划、底层关节伺服控制,核心算法是MPC 模型预测控制 + WBC 全身控制 + ZMP 零力矩点,再加全身柔顺力控。
1. 上层:任务与行为规划(大脑,大模型 + 语义规划)
接收语音指令、视觉语义结果,把人类任务拆解成动作序列。比如指令 “把水杯放到桌子”,上层会拆解:走到桌边、抬手、抓取、移动手臂、放下。新一代 Walker 接入多模态具身大模型,加入 CO-AGENT 智能体,能理解任务意图、自主处理异常,比如路上出现障碍物会自动重新规划路线,不是死板执行预设动作。
2. 中层:全身运动规划与平衡控制(小脑,核心难点)
这是人形机器人最核心部分,负责步态、平衡、全身协同。
ZMP 零力矩点:判断支撑脚掌内的稳定支点。只要 ZMP 落在脚掌支撑区域内,机器人就不会摔倒;一旦偏移,立刻调整躯干、手臂姿态来补偿。
MPC 模型预测控制:不是等失衡了再补救,每一瞬间,基于机器人动力学模型,预测未来一小段时间内身体姿态,提前计算最优步态、步长、躯干倾角,实时输出目标轨迹。相当于 “走一步,预判后面几步会不会摔倒”,适应台阶、地毯、斜坡这类不规则地形。
WBC 全身控制:全身运动协调,把整体运动目标,分配到 40 多个伺服关节,协调腿、腰、手臂同步运动。走路摆臂、弯腰抓取、下蹲,全身联动,而不是单独控制每条腿。
3. 底层:伺服柔顺力控(肌肉层)
底层是伺服关节闭环控制,接收上层下发的关节目标角度、目标力矩。普通机械臂只做位置控制;Walker 是柔顺力控。关节扭矩传感器实时反馈受力,一旦撞到人或者碰到障碍物,关节会柔性退让,降低冲击力,保障人机安全。做抓取任务时,依靠力反馈控制握力,实现柔性夹持,既能抓稳物体,又不会把易碎物品捏坏。
三、感知与控制的闭环工作流程
各类传感器采集环境图像、距离、足底压力、IMU 姿态、关节力矩;
感知层做多传感器融合,构建环境地图、识别目标、估算机器人自身状态;
上层 AI 把任务拆解,中层 MPC+WBC 规划全身运动轨迹与步态;
底层伺服执行目标动作,同时持续采集关节、足底受力;
新的传感器数据再次传回感知模块,循环迭代,每秒多次更新控制指令,形成实时闭环。
四、关键难点与技术特点
传感器噪声干扰:视觉容易受光线影响,IMU 会有漂移,必须靠多传感器融合,互相校验,减少误判;
动态扰动鲁棒性:有人推一把、踩到不平整地面,感知立刻捕捉姿态变化,MPC 快速重规划,通过躯干、手臂补偿维持平衡;
手眼协同:视觉测出物体空间位置,控制器同步规划手臂轨迹 + 末端力控,完成精细操作;
具身智能升级:旧版 Walker 是预设动作,新版结合大模型,感知理解环境语义,自主调整动作策略。
五、通俗一句话总结
感知系统就是机器人的眼睛、耳朵、触觉、平衡感官,用来看清环境、感知自己身体姿态;控制系统相当于小脑和肌肉,用 MPC 提前预判,配合全身协调算法,不断调整所有关节,在复杂地面稳定行走,同时用柔顺力控安全地抓取物体。感知持续给控制反馈,形成闭环,才能做到边走边看、遇障调整、人机安全交互。
- 上一篇:AI芯片型最新进展,性能再创新高
- 下一篇:Neuralink的商业化前景分析