专家协作机器人的核心技术拆解
2026-10-23
浏览量:次
专家协作机器人核心技术拆解
协作机器人(Cobot)区别于传统工业机器人最核心的特征:不需要安全围栏、支持与人近距离共融作业、具备主动安全能力、轻量化、易部署、可快速重编程。专家级协作机器人,不是简单的轻量机械臂,是机械本体、感知、力控、运动规划、人机交互、任务智能、安全体系、末端执行一体化融合系统,下面逐层拆解核心技术。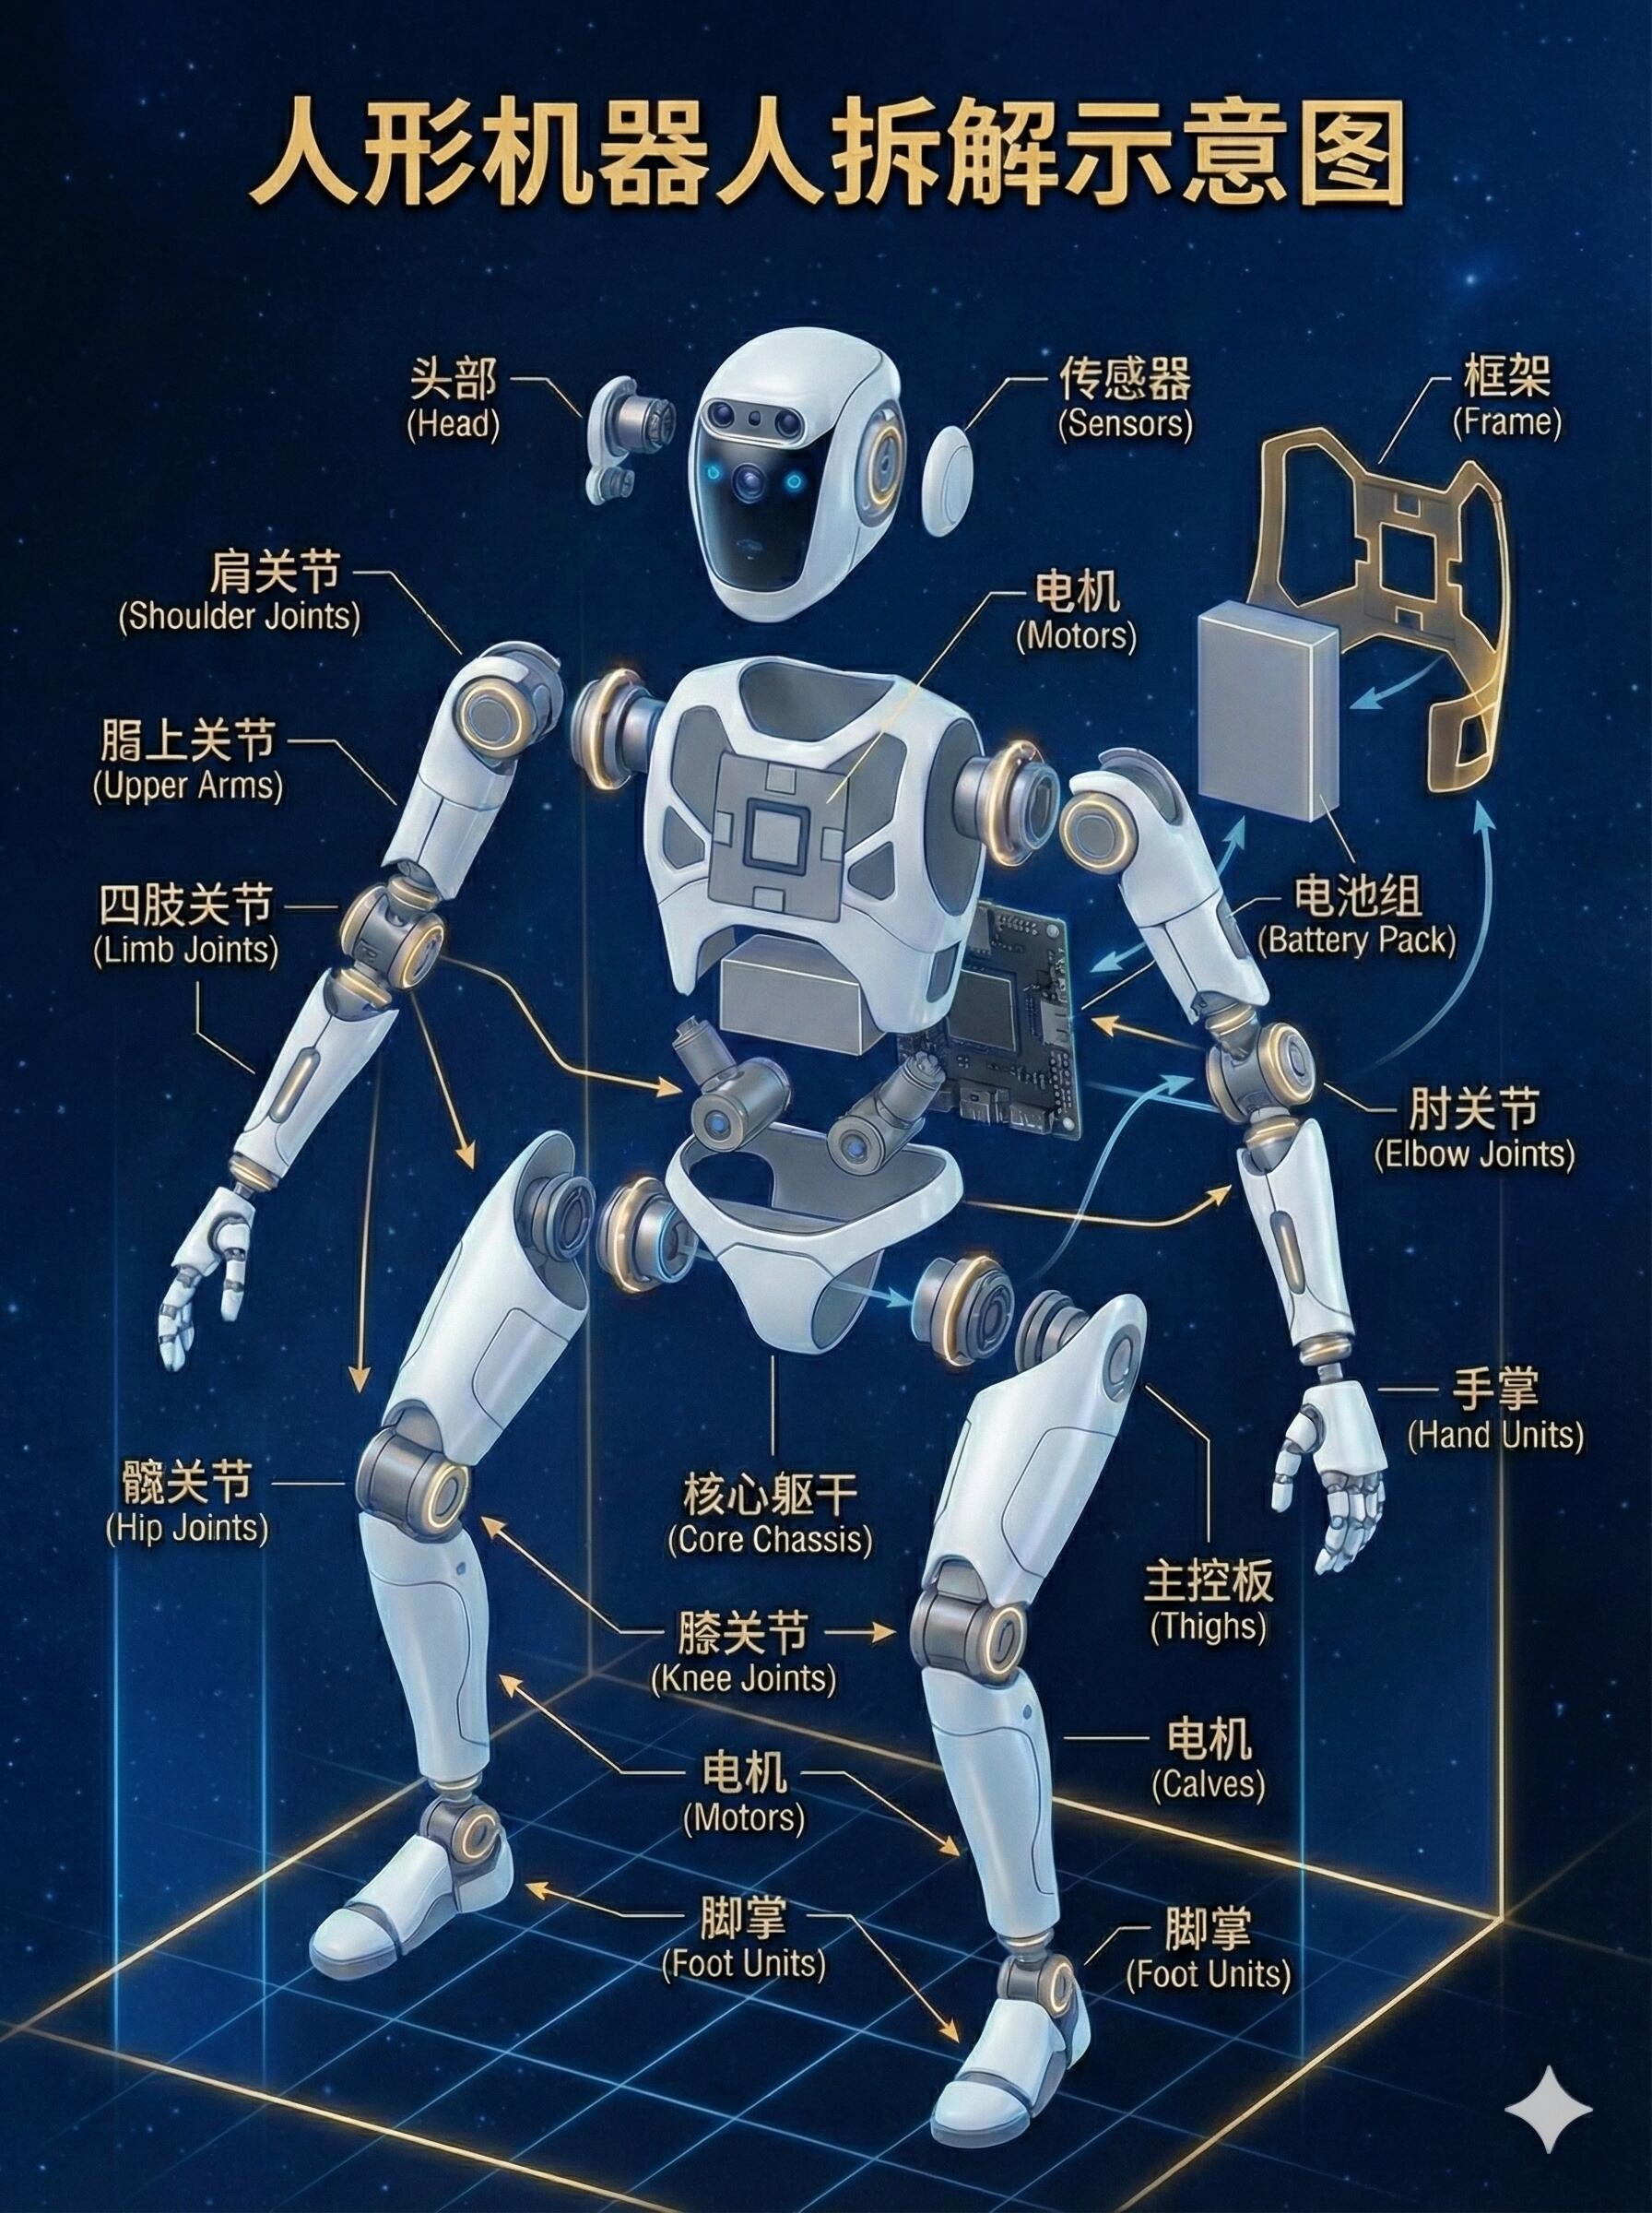
一、轻量化本体与柔顺机械设计(硬件基础)
这是协作机器人区别于传统重型机器人的起点。传统工业机器人追求高负载、高刚性、高速定位;协作机器人本体设计优先轻量化、低惯量、结构柔顺,降低碰撞时的冲击动能。关节是本体最核心单元,主流采用集成式一体化关节模组:把伺服电机、减速器、编码器、制动器、驱动板、力矩传感器高度集成在一个关节内部。减速器一般用谐波减速器,体积小、回程间隙低,适配小负载高精度场景;部分大负载协作机型会搭配行星减速器。外壳、连杆大量采用铝合金、碳纤维等轻质材料,降低连杆自重。同时结构上做碰撞缓冲设计,配合内置力矩传感,实现被动柔顺。本体设计有一组核心约束:负载自重比、关节惯量、重复定位精度、运动范围、自重上限,所有指标要向人机共存的安全要求妥协,不能一味追求速度和刚性。
二、力觉感知与力控技术(协作机器人标志性核心)
如果说视觉负责 “看”,力控负责 “触觉”,也是实现柔性作业、安全交互的关键,是专家级协作机器人和普通轻量机械臂最大分水岭。分为两种实现路线:关节力矩传感(内测力控) 和末端六维力传感器(外测力控)。关节内置力矩传感器方案是主流,能够实时采集每个关节输出扭矩,不需要额外加装传感器,原生支持碰撞检测、力跟随、柔顺装配。基于力信号可以实现多种力控模式:
零力拖动示教:人手直接拖拽臂臂移动,机器人识别外力,顺从跟随,这也是协作机器人最直观的功能;
恒力控制:打磨、抛光、砂光、贴合,保持接触压力稳定;
阻抗控制 / 导纳控制:装配插销、轴承压装,允许位置有微小偏差,靠力反馈自适应,避免硬顶卡死;
碰撞力阈值监测:当检测到外力超过安全阈值,立刻降速、停机、反向释放,实现人机物理安全。力控难点在于噪声抑制、力环带宽、重力补偿、摩擦力补偿;重力补偿精度不足,拖动手感会发沉或者漂移。
三、多模态感知融合技术
单一视觉或者单一力控很难满足复杂专家作业,现在高端机型是视觉 + 力觉 + 触觉 + 距离传感融合。
机器视觉 分为眼在手(IH)、眼在旁(EH)。2D 视觉用于定位、识别、条码读取;3D 结构光、激光、双目视觉用于无序抓取、箱体分拣、三维工件定位、姿态估计。视觉负责识别目标在哪里、是什么、姿态如何;输出目标坐标给到运动规划层。
触觉传感 多指触觉传感器、柔性压力阵列,用于软物料抓取、易碎件、织物、食品,感知接触面积、压力分布,防止夹坏工件。
近距 / 接触传感 柔性皮肤传感器、红外距离传感器,作为碰撞感知冗余,在力传感之外增加一层预警,提前减速。感知层的挑战:工件反光、明暗变化、工件堆叠无序、软物体形变,都会造成感知失效;专家级协作机器人需要在线标定、动态误差补偿。
四、安全控制体系(协作机器人的准入底线)
协作机器人安全遵循 ISO 10218、ISO/TS 15066 协作机器人标准,核心是功率与力限制(PFL)。安全不是单一功能,是一套闭环体系:
被动安全:轻量化、低惯量机械结构,从源头降低碰撞能量;
主动安全:力矩 / 力传感实时监测碰撞力,力超标触发安全停止;
速度与位置监控:分区限速,人靠近区域自动降速,人远离恢复速度;
安全冗余设计:双编码器、安全驱动器、安全控制器,安全链路独立于普通运动控制链路,防止单点失效;
安全评估模型:限制机器人接触人体时的准静态压力、冲击能量,区分头部、躯干、四肢不同部位的安全阈值。很多低成本协作机器人只有简单碰撞检测,做不到合规的功率力限制,不属于严格意义上可无围栏协作机型。
五、运动规划与轨迹控制算法
协作机器人工作空间内有人、障碍物动态变化,不能使用传统机器人预编程固定轨迹。核心算法模块:
笛卡尔空间轨迹规划:平滑的 S 型加减速,减少冲击与力波动;
避障规划:动态障碍物(人体、移动料箱)实时在线重规划,主流用 OMPL、RRT * 等采样规划算法;
奇异点规避:协作臂自由度一般 6 轴,存在奇异位姿,算法需要自动绕行,避免瞬时速度突变;
混合力位控制:最有技术门槛,一个方向控位置、正交方向控力。典型场景:沿着曲面打磨,路径方向按位置走,法向维持恒定压力。运动控制器需要高实时性,控制周期通常毫秒级,保证力反馈、感知信号可以快速闭环。
六、末端执行器与快换系统(作业能力延伸)
协作机器人本身只是运动平台,作业能力由末端决定,也是专家方案里非常重要的一环。常见末端:气动 / 电动夹爪、柔性夹爪、真空吸盘、打磨主轴、拧紧枪、焊枪、视觉模块、力传感器。高端方案搭配自动快换盘,机器人可以自主切换夹爪和工具,一套机械臂完成抓取、打磨、检测多工序。柔性末端是协作场景特色,针对异形、易损、软质物料,配合触觉反馈实现自适应夹持。
七、人机交互、示教与上层任务智能
面向现场工程师、产线操作工,降低编程门槛是协作机器人的设计目标。基础交互方式:零力拖动示教、图形化编程、块编程、手机 / 平板可视化界面。专家级方案会升级到任务级智能,不再是逐点示教:
任务级语义编程:“拾取料盒内工件放到工装,完成拧紧”;
工艺包封装:打磨、螺丝锁付、装配、点胶标准化工艺包,内置工艺参数模板,导入即可使用;
数字孪生:在虚拟环境里仿真、排程、碰撞检查,再下发到真机;
状态自诊断:关节温度、力矩波动、减速器磨损在线监测,预测性维护。
八、通信、软件生态与控制框架
控制器软件栈是隐性核心,决定整套系统好不好用、能不能二次开发。底层:实时操作系统、伺服驱动、安全固件;中层:机器人中间件、运动 API、力控接口、视觉 SDK;上层:应用 IDE、工艺插件、数据采集对接。主流支持 Modbus、Profinet、EtherCAT 对接 PLC,方便接入现有产线;同时开放 ROS/ROS2 接口,给科研、二次开发、AI 算法集成。软件生态短板也是国内很多协作机器人的痛点:硬件参数达标,但力控调参复杂、工艺包少、视觉融合调试成本高,落地难度大。
九、典型瓶颈总结
高负载协作机型难度陡增:负载越大,惯量越高,安全控制、力控难度显著上升;
力控调试高度依赖专家,参数调优门槛高,通用化自适应力控算法还在发展;
动态无序场景下感知稳定性不足,反光、透明件、软物体识别是长期难点;
速度瓶颈:出于安全限制,协作机器人常规作业速度远低于围栏内工业机器人,适合中小批量、柔性工位,不适合超高节拍流水线;
成本:一体化关节、六维力传感器、安全控制器拉高整机成本。
简要收尾
整体来看,协作机器人的技术主线:以安全体系为底线,以力控为灵魂,以轻量化本体为载体,叠加多模态感知、动态运动规划、人机友好编程。普通协作机器人拼硬件参数;专家级协作机器人的核心差距,集中在力控品质、混合力位控制、感知融合能力、成熟工艺包和安全合规能力。
- 上一篇:AI芯片市场对AI算力发展的战略意义
- 下一篇:STDP与传统技术的融合创新