-
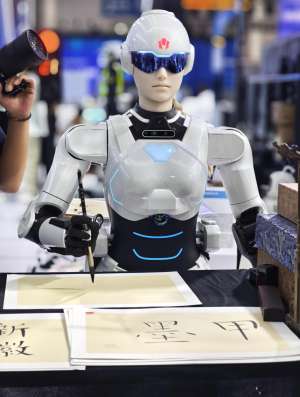
专家教育机器人走进千家万户还要多久?
先说现状:AI教育已经进了很多家庭,但"机器人形态"还远2026年,国内K12阶段AI教育渗透率已经超过65%,AI学习机在K12家庭的渗透率约20%左右,一线城市家庭渗透率甚至超过50%。但这些产品大多是平板、词典笔、学习机这类"屏幕终端",而不是真正意义上的机器
2026-10-28
-
专家扫地机器人技术迈向新高度
扫地机器人技术正迈向新高度2026年的扫地机器人已经不再只是“吸力更强、拖布更干净”的迭代,而是正在从二维地面清洁工具,升级为具备空间感知、任务理解和自主行动能力的家庭智能体。行业竞争也从参数内卷,转向系统级智能和全场景服务能力。从
2026-10-27
-
专家工业机器人与人协作的未来工作场景
工业人机协作(cobot,协作机器人)未来工作场景先分清一个核心区别:传统工业机器人要围栏隔离,不能碰人;协作机器人的底层定位不是替代工人,而是承接枯燥、负重、高频、伤眼伤手的重复性动作,人负责决策、判断、柔性调整、异常处理、工艺优化。未
2026-10-26
-
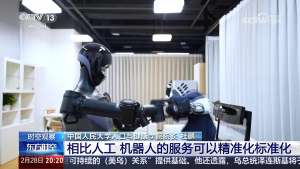
专家娱乐机器人技术迈向新高度
专家娱乐机器人技术迈向新高度:从“炫技”到“共生”的产业跃迁2026年,娱乐机器人技术正式跨越“实验室炫技”阶段,进入“场景共生”与“商业化落地”的新纪元。从春晚舞台到主题乐园,从AI歌手到家庭陪伴,机器人不再只是“会动的机器”,而是
2026-10-24
-
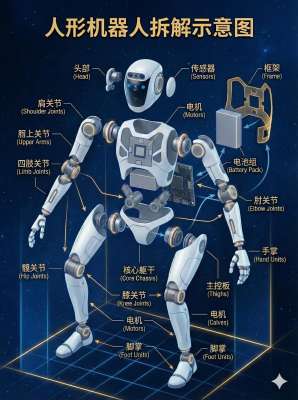
专家协作机器人的核心技术拆解
专家协作机器人核心技术拆解协作机器人(Cobot)区别于传统工业机器人最核心的特征:不需要安全围栏、支持与人近距离共融作业、具备主动安全能力、轻量化、易部署、可快速重编程。专家级协作机器人,不是简单的轻量机械臂,是机械本体、感知、力控、
2026-10-23
-
专家具身智能取代人工?机遇与挑战并存
具身智能取代人工?机遇与挑战并存 摘要具身智能是搭载感知、大模型、运动执行机构的物理智能体(人形机器人、四足机器人、工业柔性机器人等),区别于纯文本 AIGC,它可以在物理世界完成抓取、搬运、装配、护理等实体操作。短期不是全面替代人类,而是
2026-10-21
-
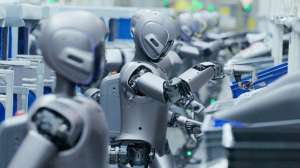
专家人形机器人与人协作的未来工作场景
2026年的专家人形机器人,已经不再是“会走路、会表演”的展示品,而是开始进入工厂、商超、物流、医疗、家庭等真实场景,与人类共同完成工作。未来的人机协作不是简单替代人类,而是让人负责判断、沟通、复杂决策和柔性任务,机器人承担重复、危
2026-10-20
-
Walker的感知与控制技术详解
优必选 Walker 人形机器人:感知与控制技术详解(通俗版)Walker 是优必选的人形机器人,整套系统分为感知(机器人的五官 + 本体体感)和控制(机器人小脑 + 全身执行)两大模块,感知负责采集环境和自身状态,控制负责算步态、调关节、实现稳定行走与操作,两
2026-10-19
-
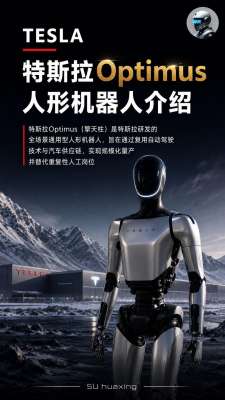
TeslaOptimus与人协作的未来工作场景
Tesla Optimus与人协作的未来工作场景 量产节点与能力基线Optimus V3/Gen 3已在2026年进入小批量量产阶段,弗里蒙特工厂完成产线改造,年产能规划100万台;得州专属工厂预计2027年投产,长期目标1000万台/年。当前能力基线是:身高约173cm,负载20kg,行走1.2m/s,续航
2026-10-16
-
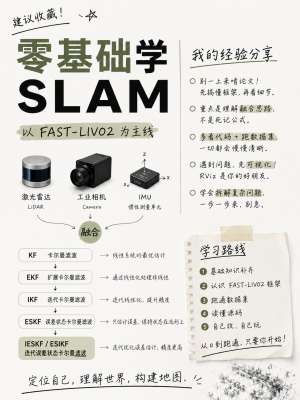
SLAM的感知与控制技术详解
SLAM 的感知与控制技术详解 概述SLAM(Simultaneous Localization and Mapping,同步定位与地图构建),核心是机器人在未知环境中,依靠机载传感器感知环境,一边估计自身位姿(定位),一边增量式构建环境地图。 感知模块负责获取环境、自身运动信息,输出机器人位姿
2026-10-15