SLAM的感知与控制技术详解
2026-10-15
浏览量:次
SLAM 的感知与控制技术详解
概述
SLAM(Simultaneous Localization and Mapping,同步定位与地图构建),核心是机器人在未知环境中,依靠机载传感器感知环境,一边估计自身位姿(定位),一边增量式构建环境地图。 感知模块负责获取环境、自身运动信息,输出机器人位姿与地图;控制模块接收 SLAM 输出的位姿 / 地图,完成路径规划、轨迹跟踪、运动执行、安全避障。二者构成闭环:感知给控制提供状态反馈,控制的运动又会改变感知采集的数据。
一句话:感知解决 “我在哪、周围是什么”;控制解决 “我该怎么移动到目标点”。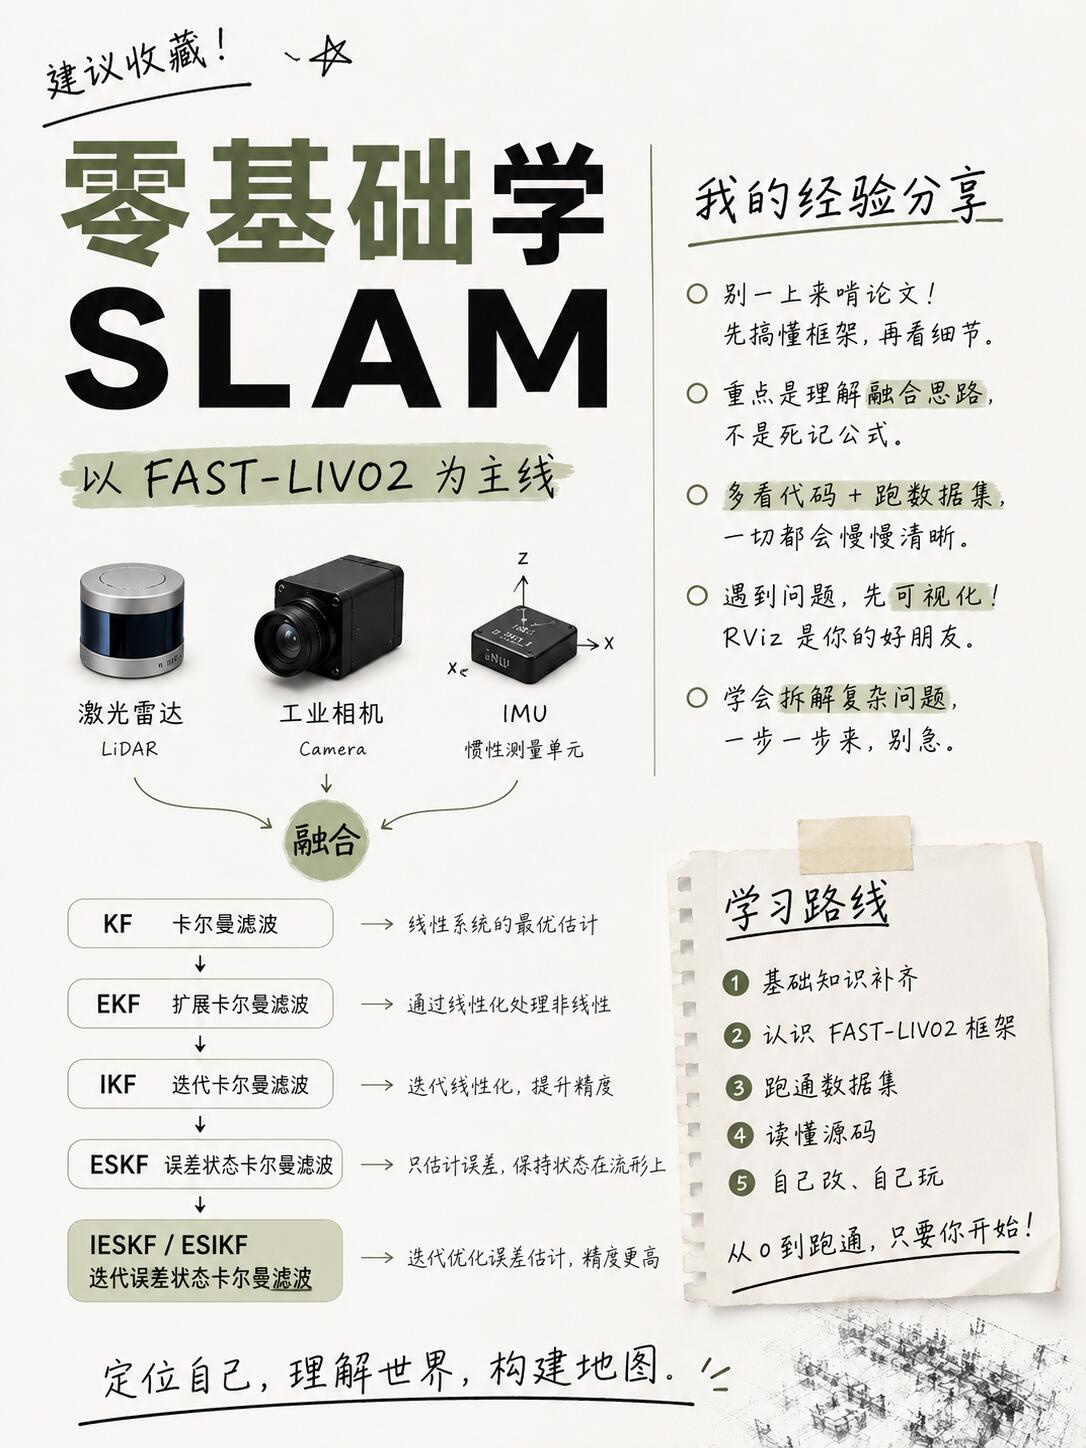
一、SLAM 感知技术(核心:传感器 + 算法流水线)
感知是 SLAM 的基础,分为本体感知(内感受)和环境感知(外感受),现代 SLAM 普遍采用多传感器融合提升鲁棒性。
1. 主流感知传感器
(1)环境感知传感器
激光雷达 LiDAR 2D 单线激光:扫地机器人,获取平面点云,构建二维栅格地图;不受光照影响,几何精度高。 3D 多线 / 固态激光:无人车、移动机器人、无人机,输出三维点云;缺点:成本高,玻璃、镜面易产生反射噪声。算法:激光 SLAM 核心是点云配准(ICP、NDT),将连续两帧点云对齐求解相对位姿。
相机(视觉 VSLAM)
单目:成本最低,但是尺度不确定,无法直接得到真实距离;
双目:模拟人眼,三角测量直接计算深度;
RGB-D 深度相机:直接输出彩色图像 + 深度,室内效果好,室外强光失效。优势:纹理、语义信息丰富;缺点:光照变化、弱纹理、运动模糊容易失效。
毫米波雷达 雨雪雾、暗光环境稳定,可获取目标速度;点云稀疏,适合辅助融合。
(2)本体感知传感器(测量机器人自身运动)
IMU 惯性测量单元:陀螺仪 + 加速度计,高频输出角速度、加速度;短期运动估计稳定,长时间会漂移。VIO 视觉惯性、LIO 激光惯性融合的核心器件。
轮式里程计:轮子编码器,计算轮速;打滑时误差巨大,一般作为辅助。
GNSS/RTK:室外全局定位,室内失效,常和 SLAM 融合修正漂移。
2. SLAM 感知算法流水线(前端 + 后端 + 回环检测)
(1)前端(里程计,实时运动估计)
前端是感知的实时处理单元,高频运行,估算相邻两帧之间机器人相对运动。
视觉前端:提取 ORB/SIFT/ 光流特征,匹配特征点,通过对极几何求解相机位姿;
激光前端:点云配准,匹配当前帧点云和上一帧地图点云,得到相对位姿;
VIO/LIO 紧耦合前端:IMU 预积分,把惯性约束和视觉 / 激光观测联合求解,解决快速旋转、短暂遮挡问题。
缺陷:前端只做相邻帧匹配,误差随行程不断累积,产生漂移。
(2)后端(全局优化,消除漂移)
后端以较低频率运行,把前端所有位姿、特征 / 点云约束放到统一数学框架优化,得到全局一致轨迹与地图。
滤波方案(早期):EKF 扩展卡尔曼滤波、粒子滤波,适合算力低平台;缺点:长期大规模地图一致性差;
图优化 / 因子图(现代主流):Pose Graph、BA 光束平差,把机器人每一个位姿作为节点,观测作为约束边,最小化整体误差。代表:ORB-SLAM3、LIO-SAM。
(3)回环检测(Loop Closure)
专门识别 “机器人回到曾经访问过的地点”,给后端增加强约束,大幅度修正长期漂移。
视觉回环:词袋模型 BoW、深度学习特征(NetVLAD)图像检索;
激光回环:点云描述子匹配;回环成功后触发后端全局优化,校正整条轨迹和地图。
(4)地图表达(感知输出成果)
稀疏特征地图:VSLAM 常用,存储特征点,轻量化,用于定位;
稠密 / 半稠密点云地图:3D 重建,用于可视化、避障;
栅格地图(Occupancy Grid):2D 激光 SLAM,区分占用 / 空闲 / 未知,路径规划最常用;
语义地图:融合图像分割,区分人、门、桌子等物体,面向具身智能。
3. 感知核心痛点
传感器噪声、运动畸变、动态物体(行人)干扰;
弱纹理 / 几何退化场景(白墙、长走廊)观测失效;
尺度漂移、累计误差;
多传感器时间同步 + 外参标定难度高,标定不准会直接降低定位精度。
二、SLAM 控制技术(基于感知位姿,实现自主运动)
SLAM 输出机器人当前位姿 + 环境地图,作为导航控制模块的反馈输入。完整控制链路:SLAM 位姿输出 → 全局路径规划 → 局部避障规划 → 运动控制器 → 电机执行。
1. 分层控制架构(主流)
上层:规划层(决策)
全局路径规划:基于建好的静态地图,在已知环境中搜索一条从起点到目标的无碰撞最优路径。经典算法:A*、Dijkstra、RRT。
局部轨迹规划:应对动态障碍物,在机器人附近实时生成平滑轨迹,避开突然出现的人和物体。算法:DWA 动态窗口法、TEB。
中层:轨迹跟踪控制(核心控制算法)
接收规划输出的目标轨迹,对比 SLAM 反馈的当前实际位姿,计算控制指令(线速度、角速度),让机器人贴合目标轨迹行进。
PID:最普及,简单稳定,扫地机、AGV 大量使用;分为位置环、速度环串级 PID;
纯追踪 Pure Pursuit:差速轮、阿克曼小车经典路径跟踪;
MPC 模型预测控制:滚动优化,可考虑机器人动力学约束,自动驾驶、人形机器人常用;
滑模控制、自适应控制:非线性场景、模型参数不确定场景;
强化学习控制:复杂动态环境,处理模型难以精确建模的场景。
底层:执行层(电机伺服控制)
将上层的速度指令转换成电机 PWM/FOC 驱动信号,控制轮子、云台、飞行器电机。
感知(SLAM)提供反馈,形成闭环控制;如果没有 SLAM 位姿反馈,就是开环运动,位置会持续跑偏。
2. 主动 SLAM(感知与控制深度耦合)
传统 SLAM 是被动感知:机器人随便走,传感器被动采集环境。 Active SLAM 主动 SLAM:控制模块主动规划运动方向,选择能获取最大环境信息增益的移动策略,专门去往特征丰富区域,减少定位漂移,加速建图。典型场景:探索未知房间、无人机自主测绘;控制器不再只负责到目标点,同时为 SLAM 感知服务。
3. 安全控制:动态避障
利用 SLAM 点云 / 栅格地图实时检测障碍物,一旦检测碰撞风险,控制器紧急降速、停机或绕行。难点:区分静态墙体和动态移动行人,避免误触发。
三、感知与控制的耦合关系
感知影响控制:SLAM 定位误差大、丢失位姿,轨迹跟踪直接失效,机器人迷路;动态物体被 SLAM 当成静态障碍物,会导致错误避障。
控制影响感知:剧烈旋转、急停、打滑会造成图像模糊、点云畸变,前端里程计失效;运动策略会直接改变传感器观测质量。
系统调试逻辑:先把感知定位精度做稳定,再调试控制跟踪;如果 SLAM 漂移严重,调再好的控制器也无法稳定导航。
四、典型应用场景
室内移动机器人:扫地机、仓储 AGV,2D 激光 SLAM+DWA/PID;
无人机测绘:VIO/LIO 视觉 / 激光惯性 SLAM+MPC 飞控;
自动驾驶:激光 + 视觉 + GNSS 融合 SLAM,做高精地图与定位;
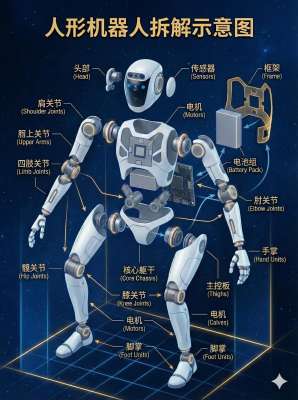
人形机器人:VSLAM + 语义感知,全身运动控制。
五、当前技术难点与发展趋势
现存难点
动态环境鲁棒性差:行人移动干扰 SLAM 定位;
长时间大规模场景漂移、重定位困难;
感知算力高,端侧嵌入式平台部署困难;
机器人动力学模型不准,轨迹跟踪控制精度受限。
发展趋势
多传感器深度紧耦合:LIO/VIO 成为标配;
SLAM + 语义融合:不只重建几何,识别物体,支持更高阶智能交互;
感知 - 控制一体化(主动 SLAM),机器人主动选择观测视角;
大模型辅助 SLAM:大模型做场景识别、动态物体剔除、回环识别;
端侧轻量化 SLAM,降低算力消耗,适配人形机器人、小型机器人。
六、总结
SLAM 感知的本质是概率状态估计,依靠多传感器观测求解机器人位姿与环境结构;SLAM 控制则基于感知输出完成路径规划与运动跟踪。感知回答环境是什么、我在哪里;控制回答如何安全移动。二者不是独立模块,而是强耦合闭环系统。未来 SLAM 不再只是单纯建图定位,而是作为具身智能机器人的空间感知底座,支撑机器人理解空间并自主行动。
- 上一篇:国产AI芯片化的突围之路
- 下一篇:MetaQuest与传统技术的融合创新