ROS应用场景全面盘点
2026-10-12
浏览量:次
ROS应用场景全面盘点
核心摘要:ROS是全球机器人领域应用最广的开源软件中间件,凭借模块化架构、海量开源算法包、仿真工具生态,覆盖科研、工业、物流、医疗、服务、特种机器人、自动驾驶、具身智能等领域。ROS1多用于高校算法验证;ROS2具备实时性、QoS、安全机制,逐步走向商业化产品落地。ROS的核心价值是统一硬件接口、简化多传感器融合、支持仿真验证,大幅降低机器人开发周期。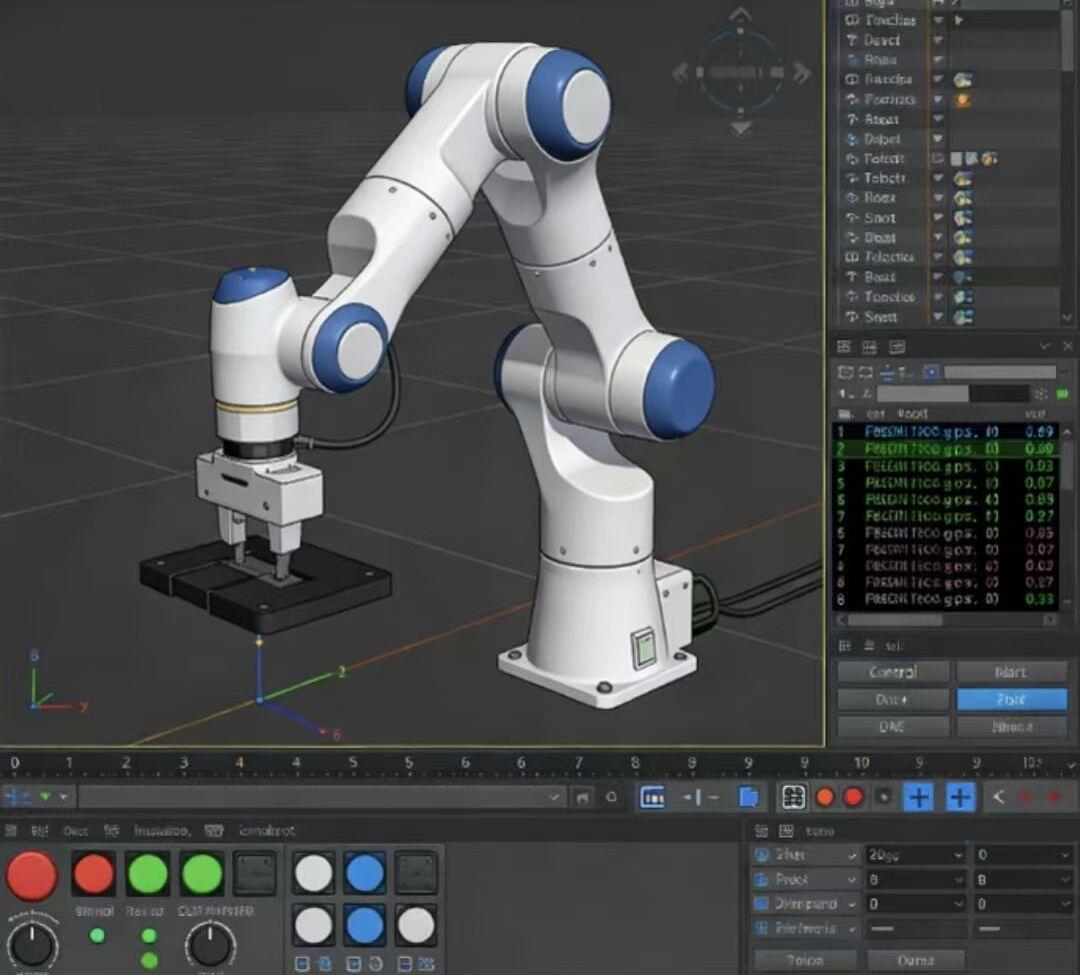
一、工业机器人场景(ROS-Industrial,产业落地主力)
ROS-Industrial是面向工厂的专项分支,打通工业机械臂、移动底盘、视觉检测。
协作机械臂作业:装配、螺丝锁付、物料上下料、视觉分拣;结合MoveIt完成运动规划、避障,对接2D/3D视觉识别工件。
工厂AGV/AMR自主搬运:车间物料转运、产线物料配送,SLAM建图、多机器人调度、自动充电,多机协同调度。
工业巡检机器人:电厂、变电站、油气工厂、钢厂巡检,搭载激光、红外、气体传感器,自动巡检仪表、识别泄漏、热异常。
质检机器人:产品外观缺陷检测,视觉+机械臂联动,完成缺陷拍照、标记、分拣。
优势:可与PLC、SCADA对接;Gazebo仿真预先验证产线方案,减少现场调试停工时间。
二、仓储物流机器人
是ROS商业化落地最成熟赛道之一,AWS RoboMaker原生支持ROS仿真。
仓库AMR、料箱机器人:货架搬运、拣货、盘点,室内SLAM导航、动态避障、多机器人集群调度。
快递分拣、周转箱转运,电商仓库多机协同作业。
冷链仓库机器人,适应低温环境,完成货物盘点、转运。
典型:Fetch机器人、Dexory仓储机器人,基于ROS2+Nav2实现自主导航与多机调度。
三、医疗机器人(ROS2为主,安全要求高)
医院物流机器人:药品、检验样本、餐食、耗材配送;RMF医疗机器人框架,实现不同厂商机器人统一调度,医院跨楼层自动配送(Moxi机器人)。
辅助手术机器人:术前仿真、机械臂运动控制、视觉定位;多用于科研原型与算法验证,正式医疗设备需要叠加安全认证。
康复机器人:外骨骼、上肢康复机械臂,轨迹规划、力控交互,帮助肢体康复训练。
养老陪护机器人:老人监测、语音交互、跌倒检测、室内移动陪伴。
四、服务机器人(商用+家用)
酒店、餐厅送餐机器人、迎宾讲解机器人;商场、展馆导览机器人,自主避障、语音交互。
楼宇、园区、地铁服务机器人:巡逻问询、环境监测(地铁智慧服务机器人)。
家用移动机器人:扫地机器人、家庭陪伴机器人,室内SLAM建图、自主回充。
五、特种机器人(高危环境,科研+项目落地)
消防救援机器人:火场探查、火源定位、有毒气体探测,远程遥控+局部自主避障,代替人员进入高温、坍塌危险区域。
地下/隧道探测机器人:DARPA地下挑战赛参赛平台,坑道、矿井、管道巡检,复杂地形SLAM,四足/轮式机器人。
水下机器人ROV/AUV:水下地形测绘、管线检测、海洋科考,水下视觉、声呐融合导航。
排爆、安防巡检机器人:边境、园区安防,入侵检测、远程处置。
六、农业机器人
田间自主移动平台:除草、植保喷药、农作物采摘(水果采摘机械臂)。
果园巡检机器人:果树长势监测、病虫害视觉识别、产量预估。
大田测绘机器人,多光谱相机采集作物数据,地图构建。
特点:室外非结构化环境,GNSS+激光+视觉融合定位,ROS适配室外复杂地形。
七、无人机/空中机器人
ROS/ROS2可与飞控系统联动,负责上层感知、规划、任务调度。
巡检无人机:电力杆塔、光伏板、桥梁外观检测,图像识别缺陷。
测绘无人机:三维重建、场景建模。
集群无人机协同编队,多机协同任务仿真与算法验证。
八、自动驾驶与智能车(算法仿真验证)
自动驾驶算法原型开发:多传感器融合(激光雷达、相机、毫米波雷达)、定位、路径规划、障碍物预测。
自动泊车、园区无人车、封闭场地低速自动驾驶;Gazebo做虚拟仿真,大量降低实车测试成本。
自动驾驶数据集回放、感知算法快速迭代验证。
注:量产乘用车自动驾驶极少直接用ROS,多用于前期算法研发与仿真阶段。
九、航天、深空探测机器人
NASA Astrobee空间站自由飞行机器人采用ROS,用于舱内视觉导航、机械臂操作、设备巡检,大幅缩短太空机器人开发周期。
月球/火星探测车原型、在轨服务机械臂,用于地面仿真、算法验证、原型机开发。
十、人形机器人、四足机器人(具身智能,当前热点)
四足机器狗:步态控制、地形自适应、负载搬运、巡检,ROS2负责感知、导航、任务决策。
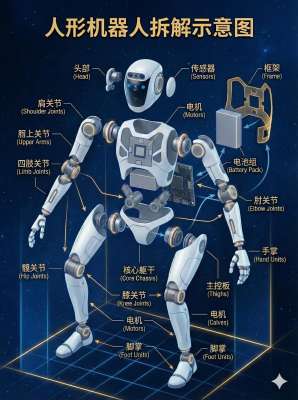
人形机器人:全身运动规划、手眼协同抓取、人机交互;MoveIt2做机械臂运动控制,结合大模型做高层任务规划。
具身智能算法验证平台:大模型+ROS,将语言指令转化为机器人动作,是当前AIGC+机器人主流研发框架。
十一、高校科研与教育(ROS最原始核心场景)
本科/研究生机器人课程、毕设、竞赛(RoboMaster、机器人足球赛)。
算法研究:SLAM、目标检测、强化学习、多机器人协同、人机交互。
Gazebo仿真,无需实体硬件,即可验证机器人算法。
全球几乎所有机器人实验室(CMU、MIT、清华、哈工大等)均以ROS作为基础开发平台。
十二、ROS1与ROS2场景取舍(选型要点)
ROS1(Noetic等)适合:高校科研、算法仿真、室内小型原型、非实时场景;不推荐:工业量产、安全关键、多机大规模集群。
ROS2(Humble、Iron等)适合:工业设备、医疗物流机器人、自动驾驶原型、人形/四足机器人、多机器人集群;支持DDS实时通信、QoS、SROS2安全加密。
ROS应用的局限(适用边界)
ROS不是实时操作系统内核,底层硬实时控制需要搭配RTOS;ROS2仅提供通信层实时能力。
原生不满足功能安全认证(ISO26262、IEC61508),面向医疗、汽车量产产品需要二次改造、安全认证。
算力资源有限的微型嵌入式设备(单片机)不适合完整部署ROS,一般只跑上层感知规划,底层电机驱动独立。
ROS是软件中间件,本身不解决硬件可靠性,硬件故障、传感器失效仍需要额外安全机制。
总结:ROS的产业定位
ROS是机器人领域的通用软件底座。ROS1撑起学术科研;ROS2打通从原型走向商业化产品的路径。它最擅长解决多传感器融合、自主定位导航、机械臂运动规划、多机器人协同、虚拟仿真验证。从仓储AMR、工业巡检、医疗配送到四足/人形具身智能,ROS是全球机器人算法验证与产品开发的主流框架;但高安全、高实时量产场景,需要基于ROS2做裁剪、安全加固与认证。