RGBD核心技术全维度拆解
2026-10-12
浏览量:次
RGBD核心技术全维度拆解
RGBD是三维视觉、物理AI、智能车载、机器人感知的底层核心传感器。区别于传统2D摄像头仅采集色彩纹理,RGBD可同步输出RGB彩色信息+像素级Depth深度信息,为每一个画面像素赋予精准空间距离,实现2D图像到3D空间的原生转换,是机器看懂真实物理世界的核心基础。
核心本质:RGB负责识别“是什么”,Depth负责判断“在哪里、有多远、尺寸多大”,双模态融合彻底解决纯2D视觉的尺度模糊、远近混淆、平面误判等核心痛点。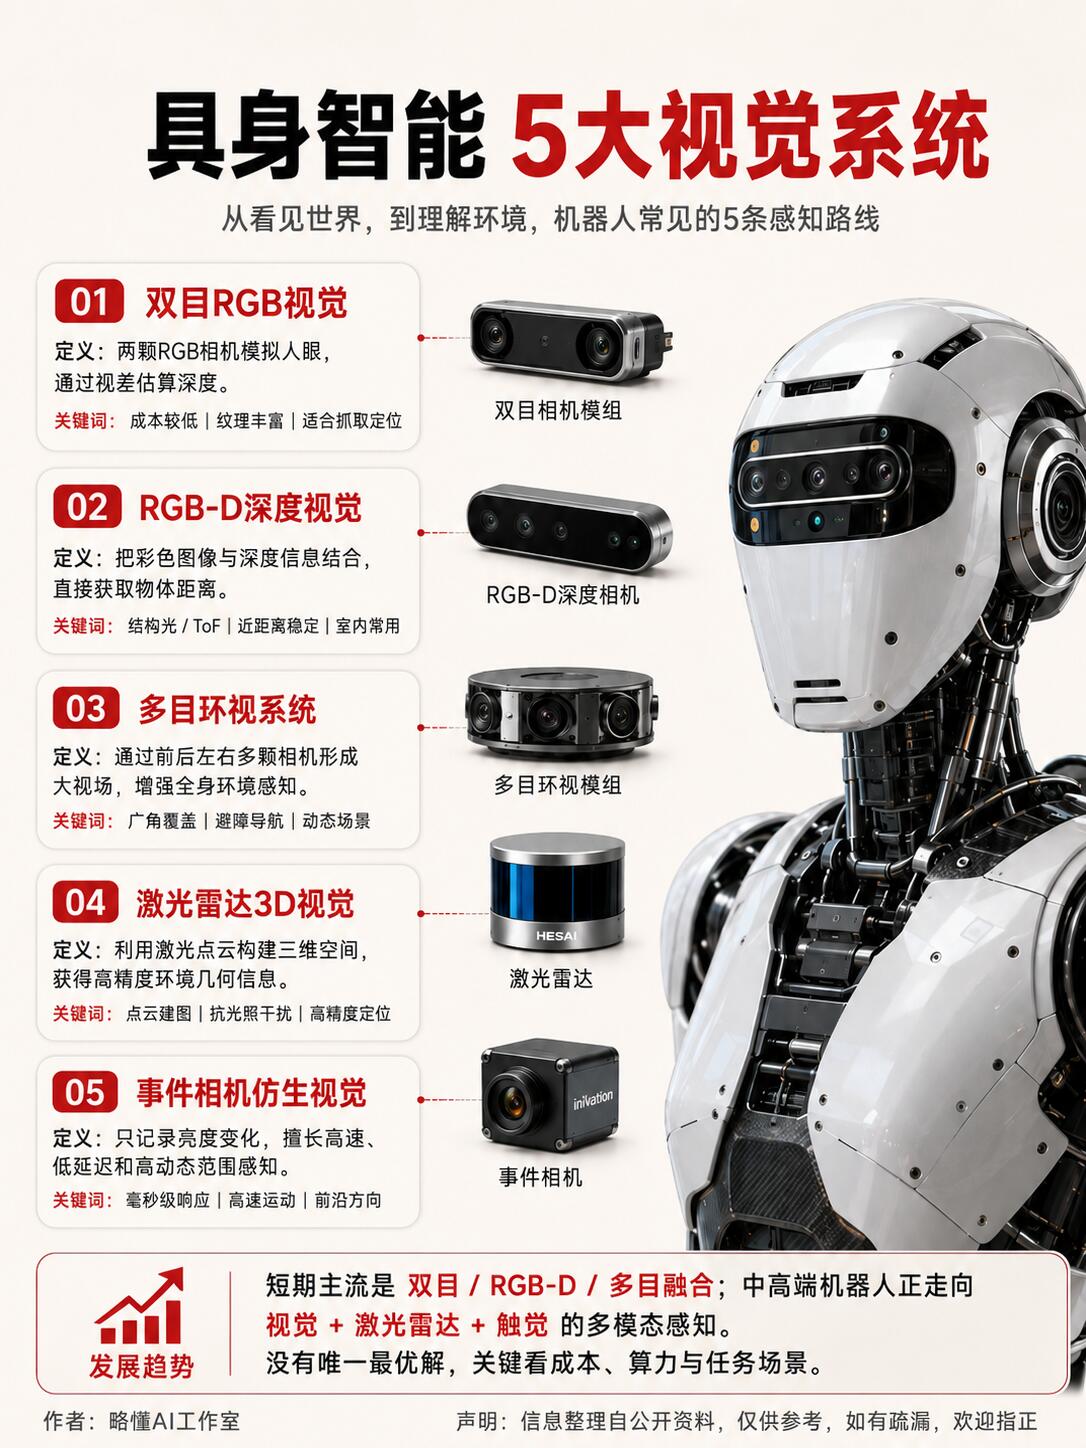
一、RGBD三大主流技术路线(核心底层原理)
目前行业量产落地的RGBD技术分为主动传感(结构光、ToF)和被动传感(双目立体视觉)三类,原理、适配场景、性能短板完全差异化,是产业选型的核心依据。
技术优势:近距测距精度极高、深度分辨率高、静态场景成像稳定,无纹理场景也可精准测距,适配精细化三维重建、人脸高精度识别场景。
核心短板:依赖红外投射光源,室外强光环境下红外信号易被自然光淹没,室外失效严重;测距距离短,远距离精度衰减明显;设备结构复杂,成本偏高。
典型落地:消费级3D扫描、手机Face ID、室内高精度建模、工业精密检测。
2. ToF飞行时间(iToF/dToF,动态通用方案)
ToF是目前量产性价比最高的RGBD方案,分为间接飞行时间(iToF)和直接飞行时间(dToF)两类,核心通过光的传播特性测算距离。
iToF 间接飞行时间:发射高频调制连续红外光,检测发射光与反射光的相位差,换算像素深度。优势是帧率高、体积小、功耗低、硬件集成度高,适配高速动态场景;短板是多路径反射干扰严重,近距离精度一般,易出现深度噪点。主要用于车载舱内感知、扫地机器人、手势交互。
dToF 直接飞行时间:发射高频激光脉冲,通过SPAD传感器直接捕捉光发射与返回的飞行时长,精准计算距离。优势是测距更远、抗干扰、抗多路径反射能力强,室外适应性优于iToF;短板是像素密度较低、深度分辨率有限、成本更高。主要用于短距激光雷达、室外机器人测距、高端车载感知。
3. 双目立体视觉 Stereo Vision(被动无光源方案)
核心原理:模拟人眼双目成像原理,通过左右两个平行相机同步拍摄场景,匹配同名像素的视差,结合三角几何公式推导深度,无需主动投射光源,属于被动式感知方案。
技术优势:无主动发光器件、功耗极低、室外强光适应性强、成本低廉、无多路径反射干扰,适配全天候户外场景。
核心短板:极度依赖场景纹理,纯白墙面、纯色无纹理区域无法完成像素匹配,出现深度空洞;计算量大,动态场景易产生匹配误差。
典型落地:自动驾驶车载感知、户外移动机器人、工业视觉检测。
二、RGBD完整硬件架构拆解
RGBD并非简单摄像头组合,是一套光学采集+硬件解算+时空同步的集成系统,核心硬件模块决定整机精度与稳定性。
1. 双成像采集单元:RGB彩色CMOS模组(采集纹理色彩)+ 红外深度采集模组(红外相机/SPAD阵列),是双模态数据的输入基础。
2. 主动光源模组:结构光编码投射器、ToF红外激光器,仅主动式方案配备,为深度解算提供光源基准。
3.核心处理芯片:专用ISP、FPGA或NPU,负责原始图像去噪、深度解算、模态对齐、数据压缩,部分高端设备集成硬件加速单元,保障高帧率输出。
4. 时空同步模块:高精度时钟发生器,实现RGB曝光、深度采样、IMU数据纳秒级同步,消除多传感器时序偏差,是融合算法精准落地的前提。
5. IMU惯性测量单元:六轴陀螺仪+加速度计,辅助相机位姿解算,支撑SLAM重建、动态防抖、姿态矫正。
6. 光学与标定结构:专用镜头、窄带滤光片、防抖支架,出厂完成精准标定,规避光学畸变与空间错位。
7. 数据传输接口:MIPI、USB、千兆以太网,输出对齐后的标准RGBD四通道数据。
三、核心软件算法栈(RGBD性能核心壁垒)
硬件决定上限,算法决定实际落地效果,RGBD的商用价值完全依赖后端算法打磨,核心分为四层体系。
1. 精准标定算法(基础前提)
包含内参标定与外参标定,是RGBD可用的核心前提。内参矫正镜头焦距、主点、径向/切向畸变;外参校准RGB相机与深度相机的相对位置、旋转平移矩阵,彻底解决双镜头空间错位问题,实现像素级RGB-D精准对齐。未精准标定的设备会出现色彩与深度错位、边缘失真等致命问题。
2. 深度解算核心算法
不同技术路线适配专属解算逻辑:结构光依靠图案解码、相位解包裹、三角测距生成深度图;iToF通过相位解调、多路径误差抑制优化深度精度;双目视觉依托SGBM、Census变换、IGEV-Net等立体匹配算法,完成视差到深度的转换。
3. 深度后处理算法(落地关键)
原始深度图存在大量噪点、空洞、异常跳变值,必须通过后处理优化:深度去噪、离群点剔除、空洞填充、置信度评分、边缘修复,同时完成双模态融合配准,输出干净、可用的标准化深度数据。
4. 上层应用算法
基于标准RGBD数据实现三维场景重建、点云生成、目标三维检测、障碍物测距、人体骨骼识别、SLAM实时定位、尺寸测量等高阶功能,广泛赋能各类智能终端。
四、行业新一代技术迭代:单芯片RGBD方案
传统RGBD多为双芯片分光方案,通过分光镜分离可见光与红外光,分别传输至RGB芯片与深度芯片,结构复杂、存在固有错位误差、体积偏大。
当前行业前沿迭代单芯片RGBD技术:在同一颗SPAD芯片像素层集成复合滤光膜,划分专用RGB像素区与红外D像素区,单芯片同步采集彩色与深度信息。彻底消除双镜头空间错位,实现芯片级原生对齐,具备体积更小、功耗更低、精度更高、成本更优的优势,是物理AI、轻量化机器人、车载感知的下一代核心方案。
五、核心技术痛点与行业瓶颈
1. 环境适应性短板:主动式方案怕强光干扰,被动双目方案怕无纹理场景,复杂光照、暗光、逆光环境易失效。
2. 材质适配缺陷:黑色吸光物体、镜面反光、透明玻璃、高透材质会导致红外信号丢失,出现深度空洞、测距失真。
3. 多路径干扰误差:ToF方案最突出,红外光经墙面、物体多次反射后回传,生成虚假深度数据,造成场景畸变。
4. 远距离精度衰减:所有RGBD方案均存在距离越远、像素误差越大的问题,难以适配超远距离高精度感知场景。
5. 模态融合难度大:RGB纹理特征与深度几何特征维度差异大,传统算法难以实现双模态高效融合,易出现特征不匹配问题。
六、三大技术路线终极对比(量产选型参考)
技术路线测距精度室外能力分辨率成本核心适配场景
结构光极高(近距)差高中高室内高精度建模、人脸识别、工业检测
iToF中等一般中低车载舱内感知、消费电子、智能家居
双目立体中高优中极低自动驾驶、户外机器人、全天候感知
七、产业发展趋势总结
1. 技术融合化:主动+被动方案融合、单芯片集成成为主流,兼顾精度、环境适应性与轻量化。
2. 算力端侧化:RGBD深度解算、双模态融合、三维重建逐步下沉至端侧NPU、FPGA,摆脱后端算力依赖,实现实时感知。
3. AI赋能常态化:基于RGBD的三维预训练模型(DFormer等)持续迭代,解决传统算法精度短板,大幅提升复杂场景感知能力。
4. 场景车载化、机器人化:RGBD从消费电子延伸至车载舱内外感知、人形机器人三维感知,成为物理AI落地的核心硬件底座。
核心总结
RGBD的核心价值是为二维视觉赋予三维几何能力,技术迭代主线从“双芯片分立”走向“单芯片原生融合”,从“单纯成像”走向“硬件+算法+AI融合的系统级感知方案”。未来所有智能视觉终端,都会从2D彩色成像全面升级为RGBD三维感知,是物理AI、智能驾驶、机器人产业的核心基础设施。