ROS2与人协作的未来工作场景
2026-10-13
浏览量:次
ROS2与人协作的未来工作场景
ROS2正在从“机器人科研框架”变成人机协作的通用神经系统。它的价值不只是让机器人动起来,而是把传感器、AI模型、执行机构、云端服务和人的操作界面连接成一条可调度、可安全协同的工作流。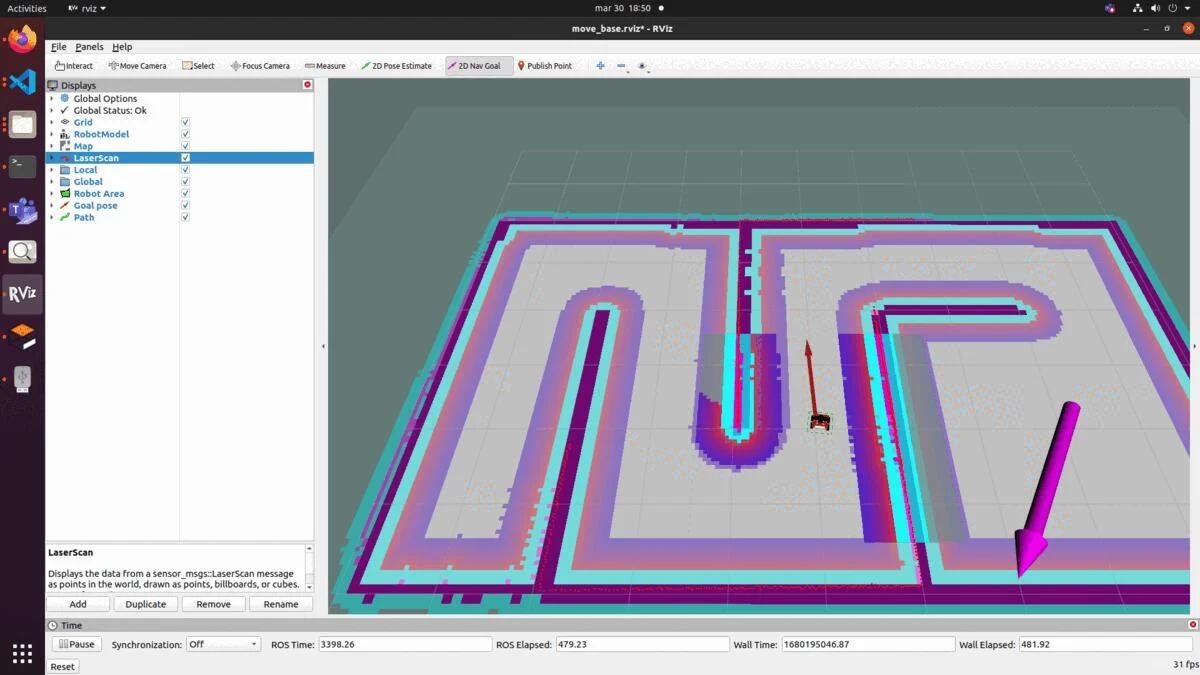
协作形态会怎样变化
从“隔栏作业”到“共线协作”:协作机器人不再只放在围栏里,而是与工人共享工位,承担搬运、拧紧、检测、分拣等重复环节。
从“预编程”到“自然交互”:工人可以通过手势、语音、拖拽示教直接指挥机器人,降低编程门槛。
从“被动执行”到“意图预判”:结合视觉、力觉和生理信号,机器人能识别人的疲劳、注意力变化和动作意图,提前调整速度、路径或暂停。
从“单机智能”到“群体协同”:AMR、机械臂、人形机器人、数字孪生平台通过ROS2统一调度,实现跨工位、跨区域协作。
典型工作场景
场景ROS2如何支撑人机分工
柔性制造机械臂+AGV协同,支持多SKU快速切换人负责异常判断和工艺决策,机器人执行搬运、装配、检测
物流仓储多机器人调度、视觉分拣、路径规划人处理复杂包裹和异常件,机器人完成常规搬运与分拣
医疗与实验室样本处理、手术辅助、设备协同医生/技师负责诊断和操作决策,机器人完成精准执行
商业服务厨房备餐、酒店配送、零售补货人负责接待、品控和复杂服务,机器人承担重复劳动
家庭与康养家务协助、陪护提醒、物品整理人保留照护和情感互动,机器人承担清洁、取物、提醒等任务
特种作业高空除锈、矿山巡检、应急救援人远程监督,机器人进入危险环境作业
关键技术底座
ROS2之所以适合人机协作,主要因为它具备几个能力:
分布式通信:不再依赖单点主节点,多设备协同更稳定。
QoS服务质量策略:可以区分实时控制、感知数据、日志等不同优先级。
实时与安全机制:支持硬实时控制、生命周期管理和访问控制,更适合工业级部署。
大模型接入能力:VLA模型、视觉语言模型可以作为节点接入,实现“感知—理解—决策—执行”闭环。
数字孪生与仿真:先在虚拟环境验证协作流程,再部署到真实工位。
产业与商业机会
从商业视角看,ROS2与人协作的价值正在从“卖机器人本体”转向“卖协作能力”。
底层软件与发行版:国产ROS2发行版、实时内核、DDS/Zenoh中间件、安全模块会有长期需求。
协作机器人本体与末端工具:柔性力控、视觉夹爪、安全传感器是核心增量。
AI感知与意图识别模块:手势识别、疲劳检测、语音交互、场景理解会嵌入更多协作系统。
数字孪生与仿真平台:用于产线验证、机器人训练和远程运维。
RaaS机器人即服务:企业按使用量付费,降低部署门槛,也更容易形成持续收入。
行业集成与培训服务:真正卡住落地的往往不是模型,而是现场工艺适配、安全认证和人员培训。
还需要解决的问题
安全认证:医疗、能源、金融等高风险场景对可靠性要求更高。
实时性不足:部分场景仍需硬实时增强,不能只靠普通Linux。
长尾场景适配:真实环境变化多,机器人面对少见情况仍可能失效。
人才缺口:既懂机器人系统、又懂AI和现场工艺的人才仍然稀缺。
生态碎片化:不同厂商硬件、协议和标准仍需进一步统一。
未来的方向很明确:机器人不会简单取代人,而是重新分工。人负责判断、创造、沟通和承担责任;机器人负责重复、危险、高精度和高强度的执行。ROS2会成为这条分工体系里的“协作操作系统”。
- 上一篇:AI芯片分析产业链投资机会
- 下一篇:Grover算法将如何颠覆现有技术格局?