人形机器人前景的感知与控制技术详解
2026-11-12
浏览量:次
#### 人形机器人前景的感知与控制技术详解
站在2026年的时间节点审视人形机器人产业,我们正经历一场从“机械复刻”到“自主智能”的范式跃迁。曾经,人形机器人是实验室里步履蹒跚的昂贵展品;如今,随着宇树H1在1500米跑中打破人类纪录,以及“天工”完成全尺寸拟人半马,人形机器人正加速跑进现实。这一里程碑式的跨越,核心动力源于**感知系统**与**运动控制**两大技术底座的革命性突破。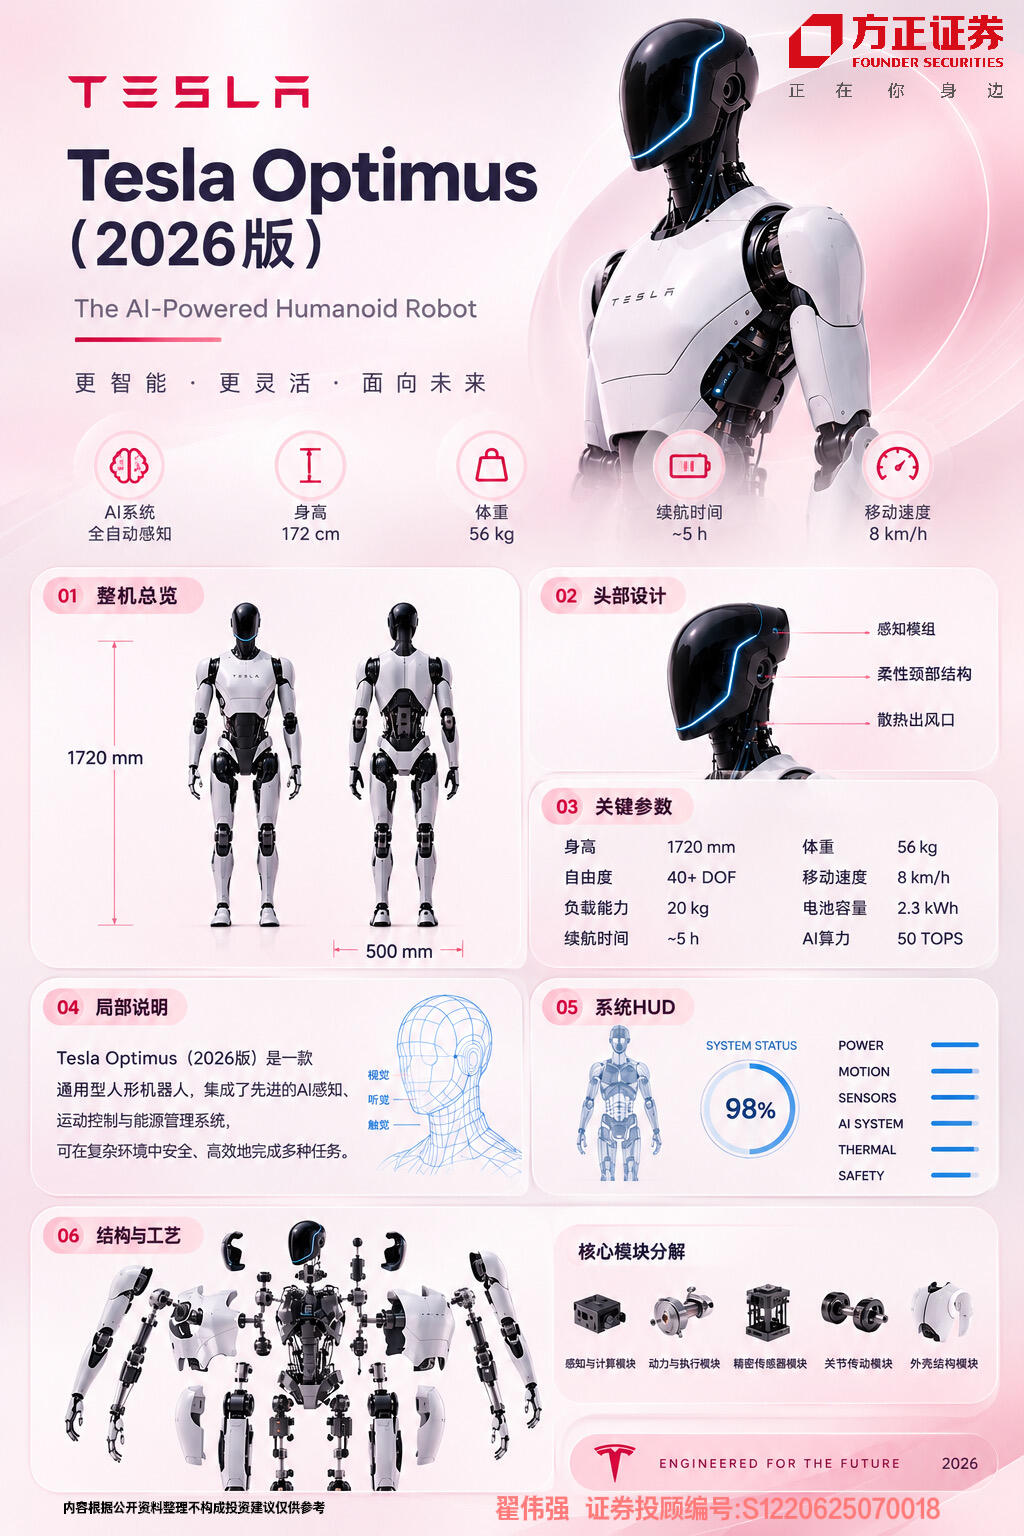
#### 感知系统:从“看见”到“理解”的跨越
人形机器人的感知系统不再仅仅是摄像头的简单堆砌,而是一个集成了视觉、触觉、力觉与听觉的多模态融合网络。在2026年的技术语境下,感知系统的核心挑战在于如何在非结构化环境中实现毫秒级的精准响应。
**1. 视觉感知的路线之争与融合**
目前,视觉方案存在“纯视觉AI驱动”与“激光雷达堆料”的博弈。特斯拉的路线证明了软件定义硬件的可能性,通过端到端的深度学习,直接将视觉输入映射为控制指令。然而,这种纯端到端方法在面对真实世界的传感器噪声和遮挡时,往往表现不稳定。因此,主流的先进方案转向了**跨模态地形重建**。例如,利用双目视觉结合IMU(惯性测量单元),机器人能实时构建局部高程地图,识别坡道、砖石等复杂地形。更前沿的Transformer架构被引入其中,通过融合深度图像与本体感知历史数据,解决了传统高程地图在高速运动(如超过0.5m/s)时更新延迟导致的步态不稳问题。
**2. 触觉与力控:具身智能的灵魂**
如果说视觉是眼睛,力控与触觉则是人形机器人区别于工业机械臂的灵魂。2026年的机器人普遍配备了高灵敏度的力反馈系统,能够感知接触面的微小变化。通过“交互网格”建模,机器人不再是将环境视为静态背景,而是能理解自身与地形、物体的空间关系。这种能力让机器人能够完成如开关弹簧柜门、擦黑板等精细操作,力位混合控制算法(如UniFP)的应用,使得接触类任务的成功率提升了近40%。
#### 运动控制:从“预编程”到“端到端”
运动控制技术的演进,本质上是将机器人的“小脑”从僵硬的规则库进化为具备自适应能力的智能体。
**1. 算法架构:强化学习与端到端模型**
早期的机器人依赖预编程轨迹,动作僵硬且抗干扰能力差。而2026年的主流技术已全面转向**深度强化学习(RL)**。通过在仿真环境中进行数百万次的“跌倒训练”,机器人习得了在虚拟世界中累积数百年的运动经验。
更关键的突破在于**端到端控制模型**的成熟。传统的分层控制(步态、平衡模块分立)被统一的策略模型替代。例如,OmniXtreme架构整合了多专家策略,单个算法即可驱动后空翻、武术踢击等24种极限动作。这种类GPT的自回归生成模式,将运动控制转化为“下一动作预测”问题,极大地提升了机器人在未知场景下的泛化能力。
**2. 硬件协同:高扭矩与动态能耗管理**
算法的进化离不开硬件的支撑。2026年的机器人全面采用了高扭矩密度的自研关节,峰值扭矩可达450牛米,配合碳纤维骨架与仿生脊柱设计,自重降低了40%以上。同时,动态能耗优化技术解决了续航痛点,分层能量分配技术让机器人能够“单电池完成半马”,仿生能耗模型更是将行走代谢成本降低了35%。
#### 结语:迈向通用人工智能的物理载体
综上所述,人形机器人的前景已不再受制于单一的技术短板,而是进入了感知与控制协同进化的快车道。感知系统通过多模态融合赋予了机器人“理解”物理世界的能力,而基于强化学习的端到端控制则赋予了其“驾驭”物理世界的自由。
然而,挑战依然存在。如何进一步缩小“仿真到现实”的差距,如何在保证实时性的同时降低算力成本,仍是行业需要攻克的难题。但可以确定的是,随着感知精度的提升和控制算法的泛化,人形机器人正从单一的工业场景走向家庭服务、医疗康养等广阔天地,成为继计算机、智能手机之后的下一代智能终端。
- 上一篇:AI芯片系统短缺问题何时能缓解?
- 下一篇:从专家中关村看科技产业投资逻辑
相关文章
-
人形机器人市场市场爆发前夜,资本加速布局
11-20
-
人形机器人展望技术迈向新高度
11-19
-
人形机器人大全技术迈向新高度
11-18
-
人形机器人型与人协作的未来工作场景
11-17
-
人形机器人发展取代人工?机遇与挑战并存
11-16