人形机器人大全技术迈向新高度
2026-11-18
浏览量:次
### 人形机器人大全:技术迈向新高度
站在2026年的节点回望,人形机器人行业已经跨越了从“实验室展品”到“商业化落地”的惊险一跃。这一年被称为人形机器人商业化元年,不仅因为技术层面的突破,更因为产业链的成熟让机器人真正走进了工厂与商业场景。从硬件的运动控制到软件的具身智能,人形机器人正以惊人的速度迈向新高度。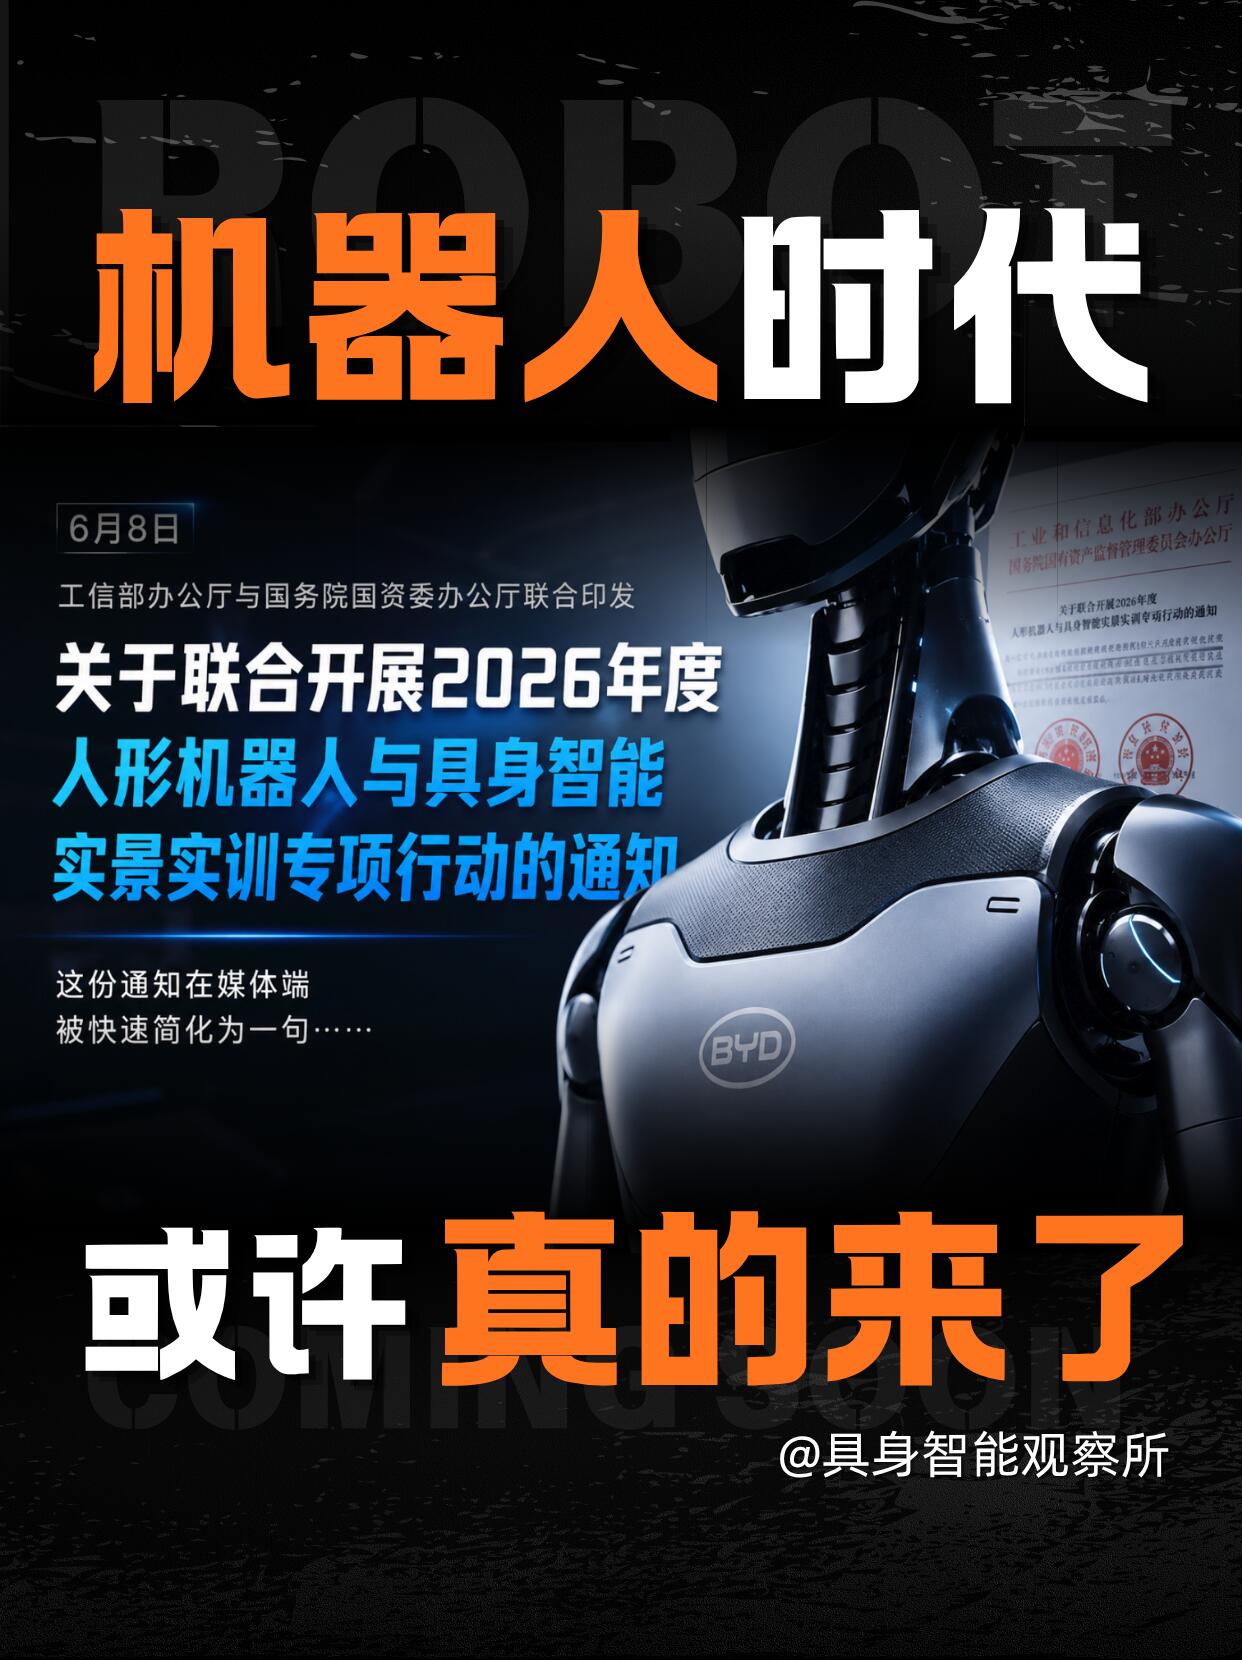
#### 硬件进化:从“机械行走”到“动态爆发”
人形机器人运动能力的质变,源于硬件架构的根本性革新。传统的工业机器人关节“死板”,依赖高减速比齿轮箱,而现在的技术路线已转向低减速比电驱关节。通过采用大直径、短长度的电机配合低减速比传动,机器人的关节变得异常“柔顺”。这种设计不仅让外力能轻松推动关节,还能柔顺地吸收落地冲击,甚至无需力传感器即可通过电流感知扭矩。
这一硬件突破直接体现在了运动数据上。宇树科技的H1机器人从2024年的每秒3.3米,进化到2026年的每秒12.66米,成为电驱人形机器人速度的标杆。更令人惊叹的是,它们不再局限于平坦地面,而是能在复杂地形中行走、跳跃。宇树的HI机器人甚至能实时感知环境,在矿井等危险环境中完成拧阀门、拆电线等精细化动作;智元机器人的灵犀X2则通过轮足融合构型,实现了在楼梯和狭窄通道中的自主导航,摔倒恢复成功率高达95%。
#### 软件升维:具身智能与“域随机化”
如果说硬件解决了“能动”的问题,那么软件则解决了“怎么动”和“怎么思考”的问题。早期的机器人依赖预设的数学方程控制步伐,一旦遇到复杂地形就会失效。而现在,强化学习与“仿真到现实”的迁移技术彻底改变了这一局面。
AI不再被灌输公式,而是在虚拟世界中通过数百万次的试错自我摸索最优策略。为了解决虚拟与现实的物理差异,工程师们引入了“域随机化”技术——在训练时故意随机改变摩擦力、重量分布等参数,让机器人在虚拟世界里“见多识广”,从而在现实中遇事不慌。
与此同时,大模型的接入让机器人具备了“大脑”。乐聚公司的“夸父”搭载了华为云盘古具身智能大模型,能够理解模糊指令并做出相应动作;拓斯达的X5平台则支持机器人自主推理复杂的工业任务,轨迹规划误差率低于0.1毫米。这种“脑-眼-手”的协同,让机器人能够像人一样理解环境、规划路径并执行任务。
#### 量产破局:共享产线与成本下探
技术突破的另一面,是制造组织方式的重构。人形机器人量产的核心难题在于如何从样机走向稳定、低成本的大批量交付。深圳等地探索出的“制造及服务共享产线”模式,将大厂的制造能力拆解为柔性产能,帮助初创企业解决了精密制造能力不足和供应链分散的问题。
这种模式推动了核心零部件国产化率突破70%,也让机器人价格呈现出明显的分层。从万元级的入门教育款,到中端的生产力工具,再到50万元以上的高端技术旗舰,市场选择日益丰富。2026年上半年,中国人形机器人出货量已超4万台,占全球比重极高,且全球收入前五名全由中国企业包揽。
#### 应用场景:工业先行,家庭待时
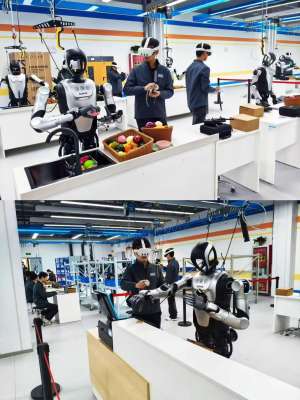
目前,人形机器人的落地遵循“先工业、后商业、最后家庭”的节奏。在工业与物流场景,机器人已能胜任物料搬运、CNC机床上下料等重复性工作,实现24小时连续作业;在商业服务领域,它们化身导购、导览员,在商超和景区批量上岗。
然而,对于普通家庭而言,全能保姆尚需时日。虽然万元级机器人已进入视野,但受限于机械臂负载(通常仅1-2.5公斤)、续航(2-3小时)以及在非结构化家庭环境中的泛化能力不足,它们目前更像是一个昂贵的智能玩具。面对复杂多变的家务场景,如叠衣、做饭等,现有技术仍有难以跨越的障碍。
人形机器人作为新质生产力的典型代表,正以硬件的柔顺化、软件的智能化和制造的规模化,重塑着我们对未来的想象。虽然距离走进千家万户还有路要走,但它们已在工业与商业的土壤中扎下了深根。
- 上一篇:AI芯片解读技术突破打破国外垄断
- 下一篇:人工突触投资热度持续升温
相关文章
-
人形机器人市场市场爆发前夜,资本加速布局
11-20
-
人形机器人展望技术迈向新高度
11-19
-
人形机器人大全技术迈向新高度
11-18
-
人形机器人型与人协作的未来工作场景
11-17
-
人形机器人发展取代人工?机遇与挑战并存
11-16