人形机器人的感知与控制技术详解
2026-11-09
浏览量:次
人形机器人的感知与控制技术详解
人形机器人正从“能走能站”的演示阶段,进入“能看、能摸、能思考、能全身协同操作”的工程化阶段。其技术核心可以拆成两条主线:感知解决“看到什么、摸到什么、在哪里、要做什么”,控制解决“如何稳定移动、如何精细操作、如何把大模型指令变成电机动作”。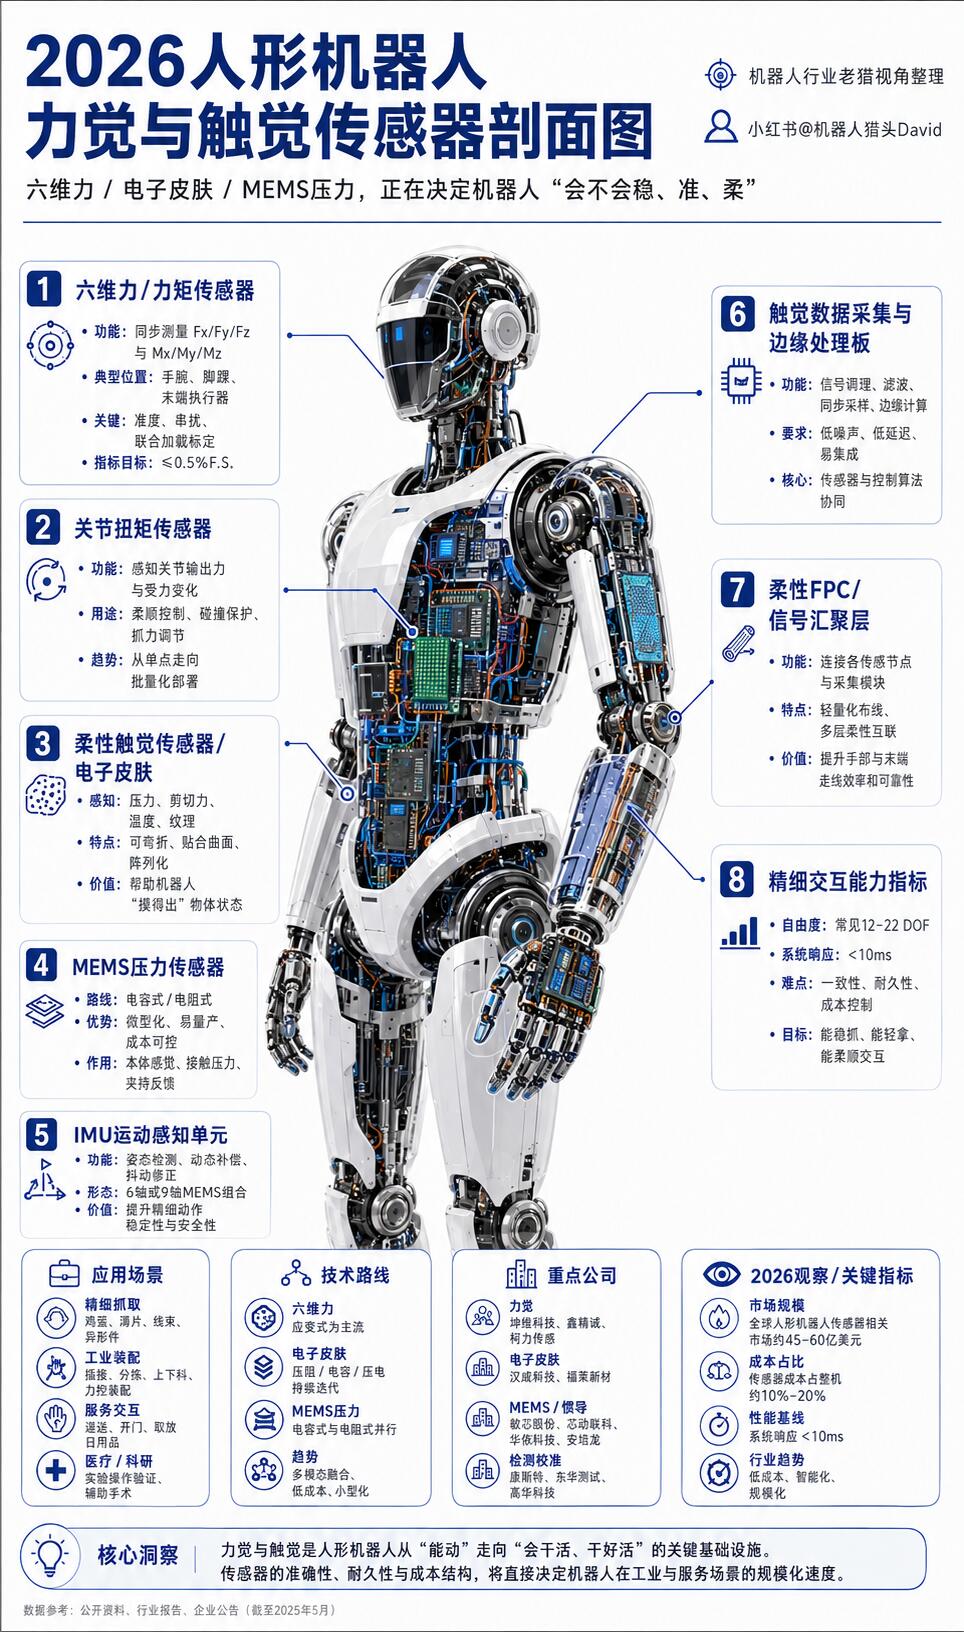
感知层:从视觉主导走向多模态融合
人形机器人的感知体系通常包括环境感知、本体感知和接触感知。
环境感知主要依靠 RGB-D 相机、激光雷达、IMU 和视觉基础模型。2026 年主流方案已经不再只做简单物体识别,而是借助 DINOv3、SAM 3、CLIP 类模型实现开放词汇检测、分割和语义理解;同时配合 3D 高斯泼溅、语义地图和世界模型,让机器人不仅知道“哪里有障碍物”,还能理解“哪里可以走、哪里可以抓、哪里是桌面”。
本体感知依赖关节编码器、IMU、力矩传感器等,用于判断机身姿态、关节速度、接触状态和平衡情况。它是双足行走、跌倒恢复、全身协调控制的基础。
接触感知是近年增长最快的方向。六维力传感器通常布置在手腕和脚踝,用于柔顺控制、精密装配和平衡维持;触觉传感器则分布在指尖、指腹、手掌甚至躯干,用于判断抓握稳定性、滑移、纹理和接触力。
目前触觉路线主要有四类:
压阻式:工艺成熟、成本较低,适合短期放量;
电容式:灵敏度高,可支持三维力和接近觉;
霍尔/磁式:稳定性强、寿命长,适合规模化集成;
视触觉:空间分辨率高,能把触觉问题转化为视觉问题,便于接入多模态模型。
视触觉通过微型相机拍摄弹性体形变,再反解力分布、滑移和纹理,适合精细操作;但数据量大、对端侧算力要求高。霍尔和压阻路线更容易在灵巧手上规模化部署。未来不同部位可能采用不同方案:指尖追求高精度,掌心追求稳定性,躯干电子皮肤更强调安全交互。
决策层:具身大模型正在统一理解、规划与动作
早期人形机器人常采用“VLM 看 + 规划器算 + 控制器执行”的分层架构,延迟高、模块割裂。2026 年的趋势是向端到端或多层协同演进。
主流技术路线包括:
VLA 视觉-语言-动作模型:直接从多模态输入生成动作序列;
世界模型:预测动作后的环境变化,用于内部推演和规划评估;
WAM 世界-动作模型:把物理推演和动作生成更紧密地耦合;
大小脑分层:大脑负责任务理解、规划和交互,小脑负责运动控制、平衡和实时执行。
智元 WITA Omni 1.0 采用 Thinker-Talker-Actor 架构,把视觉、听觉、语言、表情和动作放进同一端到端模型,目标是将交互时延压缩到 500 毫秒以内。北京人形的 Pelican-Unify 则集成视觉理解、动作模型和世界模型,强调“理解-推理-预演-执行”的闭环。宇树、优必选、银河通用等企业也在同步推进 VLA、世界模型和全身控制模型的融合。
但端到端并不意味着完全取代传统控制。高动态行走、跌倒恢复、接触力控制仍然需要底层控制器保证安全与稳定。更现实的路径是:大模型负责高层任务分解,世界模型负责短期推演,底层控制负责毫秒级执行。
控制层:从单点动作走向全身协同
人形机器人控制的最大难点在于高自由度、动态平衡、接触切换和全身协同。全身控制 WBC 需要同时协调双腿移动、躯干姿态、双臂操作和头部感知,而不是把“走路”和“抓取”当成两个独立模块。
当前控制方法主要有三类:
基于优化和二次规划的 WBC:适合处理多任务优先级、接触约束和力控,工程可解释性强;
强化学习 Sim-to-Real:在 Isaac Gym、Isaac Lab、Genesis 等仿真环境中大规模训练,再通过域随机化、教师-学生蒸馏迁移到真机;
世界模型/可微动力学方法:通过学习机器人动力学和短时域预测,提高训练效率和动作泛化能力。
SuperMimic 等工作表明,可微世界模型能显著降低大规模全身动作跟踪的训练成本,使更多复杂动作可以在较少算力下完成训练与迁移。ULTRA 等研究则尝试用一个统一控制器同时支持动作跟踪、稀疏指令控制和第一人称感知执行,减少“跟踪模式”和“自主模式”之间的割裂。
不过,仿真到现实的差距仍是关键瓶颈。电机非线性、摩擦变化、接触冲击、传感器噪声和结构装配差异,都会导致仿真中表现良好的策略在真机上失效。因此,执行器建模、在线状态估计、力控安全和故障恢复能力,正在成为控制系统的核心指标。
关键瓶颈与下一步突破
人形机器人感知与控制仍有几个硬问题:
触觉数据稀缺:相比视觉,高质量触觉交互数据更少,制约模型泛化;
实时性与算力矛盾:端到端多模态模型对端侧芯片要求高;
接触控制不稳定:抓取、插拔、装配等任务对力控精度和容错要求极高;
长序列任务可靠性不足:单步成功率提升后,多步任务整体成功率仍难保证;
安全与合规:人机共场场景下,跌倒、夹伤、误操作都需要冗余保护。
未来更可能出现的形态是:视觉负责宏观理解,触觉负责接触确认,世界模型负责短期推演,VLA/WAM 负责任务生成,WBC 和 RL 控制器负责稳定执行。人形机器人的竞争点,正在从“能不能动”转向“能不能在复杂物理环境中稳定、安全、低成本地完成长序列任务”。
- 上一篇:从AI芯片汇总看半导体产业的未来
- 下一篇:专家脑机接口的潜在应用场景远超预期
相关文章
-
人形机器人市场市场爆发前夜,资本加速布局
11-20
-
人形机器人展望技术迈向新高度
11-19
-
人形机器人大全技术迈向新高度
11-18
-
人形机器人型与人协作的未来工作场景
11-17
-
人形机器人发展取代人工?机遇与挑战并存
11-16