专家服务机器人的核心技术拆解
2026-10-29
浏览量:次
“专家服务机器人”现在通常指面向专业场景的 AI
智能体,而不是单纯的人形机器人。它的核心能力是:懂领域知识、能检索验证、会调用工具、可执行流程、输出可追溯。2026 年的技术底座已经从“聊天机器人”升级为
Agentic RAG + 知识图谱 + 多智能体 + 可信执行。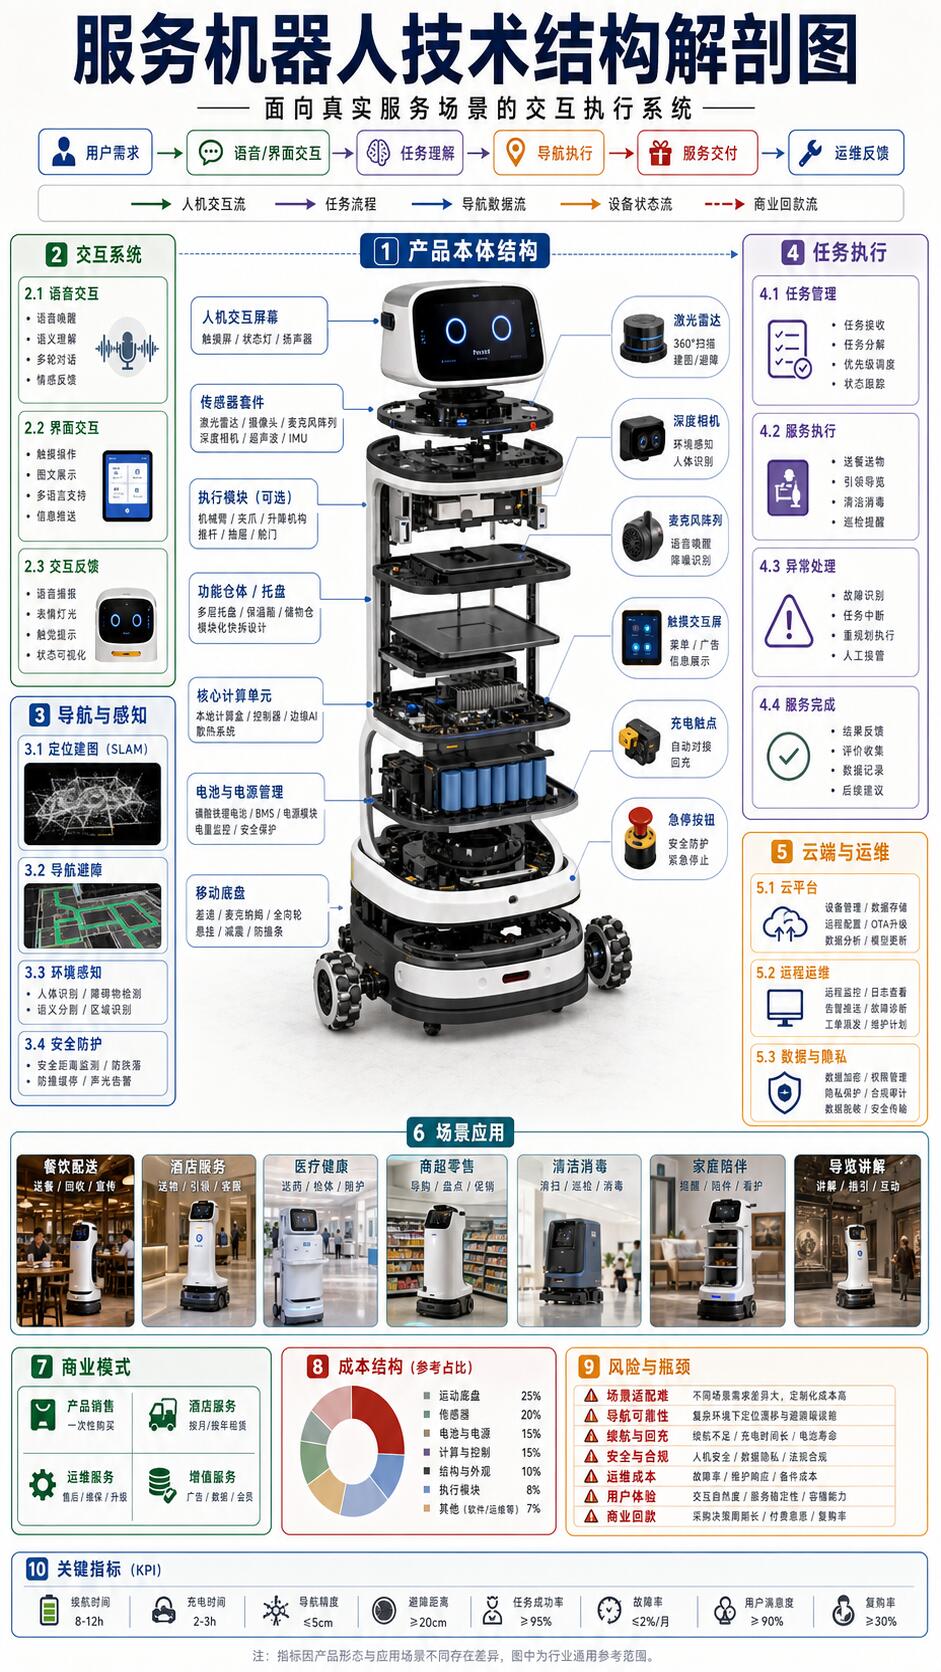
1. 领域大模型底座:决定“懂不懂专业”
专家机器人首先需要一个足够强的语言模型,并在此基础上做领域适配。
使用通用大模型作为推理底座,负责意图理解、语言生成、任务规划。
通过领域微调、指令微调、行业语料注入,提升对医疗、金融、法律、制造、政务等场景的专业理解。
对高敏感场景,通常采用私有化部署或混合部署,避免数据外流。
2. Agentic RAG:让回答有依据、可溯源
传统 RAG 只能做“检索 + 生成”,而专家服务机器人需要更主动。
多路检索:同时使用向量检索、关键词检索、图谱检索,提高召回质量。
重排序:对检索结果做相关性重排,减少噪声。
自我校验:判断检索内容是否相关、是否支撑结论,必要时触发二次检索。
来源标注:输出时附带文档来源、条款页码或数据出处,降低幻觉风险。
这类机制让机器人从“会回答”升级为“能证明为什么这样回答”。
3. GraphRAG 知识图谱:处理复杂业务关系
专家场景往往不是简单问答,而是涉及条款关联、流程依赖、风险传导、故障根因等复杂关系。
将政策、合同、病历、设备手册、业务流程等结构化到知识图谱中。
通过实体和关系建模,支持跨文档、跨流程的多跳推理。
对简单事实查询走精确匹配,对模糊语义查询走向量检索,对复杂推理触发图谱路径分析。
在金融合规、法律咨询、医疗辅助、工业运维等场景中,图谱增强能明显提升准确性。
4. 智能体规划与工具调用:从“答问题”到“办事情”
专家机器人不能只输出建议,还需要能接入业务系统完成动作。
使用任务规划能力拆解复杂目标,例如“查政策—比对条款—生成审批意见”。
通过 Function Calling / MCP 协议调用企业 API、数据库、OA、ERP、CRM 等系统。
支持多智能体协同,例如由“检索 Agent、审核 Agent、生成 Agent、合规 Agent”分工完成一个任务。
对不可逆操作保留人工确认环节,避免机器人越权执行。
5. 多模态理解:能看文档、截图、表单和现场信息
专业场景里,输入往往不是纯文本。
解析 PDF、Word、Excel、合同、报表、工单、设备日志。
识别截图、票据、流程图、表格、现场照片。
在客服、运维、医疗、政务场景中,支持“上传截图 + 语音描述 + 历史工单”联合判断。
多模态能力让专家机器人更接近真实业务人员的处理方式。
6. 记忆与个性化:让服务连续、可积累
专家机器人需要记住用户身份、历史问题、业务偏好和过往处理结果。
短期记忆用于维持当前会话上下文。
长期记忆通过向量数据库沉淀历史经验。
知识图谱用于存储稳定业务规则。
记忆更新需要权限控制和审计机制,避免错误经验被固化。
7. 可信与安全控制:决定能不能进入企业核心流程
专家服务机器人要进入真实业务,必须解决可信问题。
通过来源引用、置信度评分、规则校验降低幻觉。
对高风险输出设置人工复核,例如诊疗建议、合同结论、审批意见。
建立全链路日志、权限管控、操作审计和沙箱隔离。
在金融、医疗、政务场景中,通常要求私有化部署、数据不出域、满足等保和信创要求。
8. 硬件与交互形态:取决于场景是否需要“物理执行”
如果专家机器人只是软件形态,核心是算力、部署架构和系统集成能力。
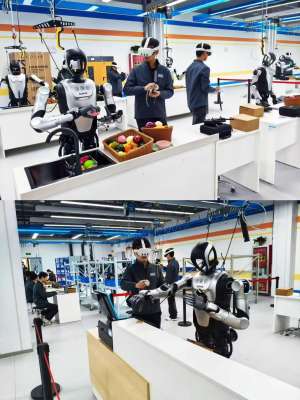
如果需要进入物理场景,例如养老陪护、医院导诊、工厂巡检、仓储配送,则会叠加具身智能能力。
语音交互:远场拾音、降噪、语音识别与语音合成。
视觉感知:摄像头、深度相机、激光雷达用于定位、避障和环境理解。
运动控制:关节模组、底盘、机械臂、灵巧手负责物理操作。
边缘算力:本地运行部分感知和决策模型,保证低延迟和隐私安全。
整体判断
专家服务机器人的技术重心已经从“模型参数”转向“可交付能力”。真正拉开差距的不是单一大模型,而是 领域知识、检索校验、工具接入、流程执行、可信治理 的组合。
从落地优先级看,企业通常先做 知识库问答和智能客服,再扩展到 流程自动化和多智能体协同,最后进入 深度决策辅助和物理场景执行。
- 上一篇:AI芯片技术市场格局分析:谁在领跑?
- 下一篇:Web3将如何颠覆现有技术格局?
相关文章
-
人形机器人市场市场爆发前夜,资本加速布局
11-20
-
人形机器人展望技术迈向新高度
11-19
-
人形机器人大全技术迈向新高度
11-18
-
人形机器人型与人协作的未来工作场景
11-17
-
人形机器人发展取代人工?机遇与挑战并存
11-16