PICO技术原理科普:人人都能看懂
2026-10-20
浏览量:次
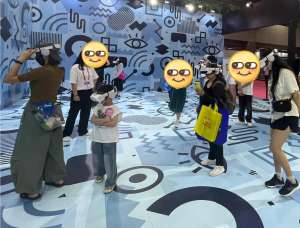
PICO 本质上是一台“把虚拟世界搬到眼前”的便携计算机。它通过屏幕、透镜、摄像头、传感器和算法,把画面、声音、动作和空间位置整合起来,让人产生“自己真的进入另一个世界”的感觉。
为什么能产生“身临其境”的感觉?
人眼之所以能感知立体空间,是因为左右眼看到的画面略有差异,大脑会把这两张图合成立体感。PICO 头显内部有左右眼屏幕,分别给两只眼睛显示角度稍有不同的画面,于是大脑会认为画面有远近、有深度。
但屏幕离眼睛非常近,直接看会模糊。所以 PICO 使用了 Pancake
折叠光学透镜,把近距离的小屏幕画面放大,并让光线聚焦到更舒适的虚拟距离。这样画面看起来就像悬浮在前方,而不是贴在眼前。
头显怎么知道你在往哪看?
当你转头、低头、走动时,虚拟画面必须立刻跟着变化,否则容易晕。PICO 采用 Inside-Out 由内向外追踪,不需要外部基站。头显上的摄像头会不断观察周围环境,结合陀螺仪、加速度计等惯性传感器,实时判断头显的位置和朝向。
这套技术背后常用的是 视觉 SLAM:一边识别环境中的特征点,比如墙角、桌沿、家具边缘;一边计算头显在空间中的移动轨迹。这样即使你在房间里走动,虚拟世界也会保持稳定,不会“飘”。
手柄为什么能精准出现在虚拟世界里?
PICO 手柄通过 红外 LED + 摄像头 + IMU 惯性传感器 协同工作。头显摄像头能看到手柄发出的红外光,判断手柄位置;IMU 则记录手柄的转动和加速度。
PICO 还使用了自研的 Centaur 多模态融合算法。当手柄被身体或另一只手遮挡时,系统会结合手部图像、惯性数据和历史轨迹继续追踪,减少丢失和漂移。
虚实融合是怎么实现的?
PICO 4 Ultra 等支持混合现实的机型,使用 视频透视技术。头显外部的彩色摄像头和深度摄像头会采集真实环境画面,再通过算法把真实场景显示在屏幕上,最后把虚拟物体叠加到真实画面上。
画面合成通常分为多层:最底层是真实透视画面,中间是应用内容,最上层是 UI 或交互元素。这样虚拟物体就能“落在”现实桌面上,形成 MR 效果。
眼动和面部追踪有什么用?
部分高端机型支持眼动追踪和面部追踪。眼动追踪可以判断你正在看哪里,从而实现视线交互和 注视点渲染:只重点渲染你注视的区域,其他区域降低渲染压力,提高性能。
面部追踪则能捕捉眨眼、微笑、说话等表情,并同步到虚拟形象上,让社交场景里的 Avatar 更自然。
为什么低延迟特别重要?
从你转头,到画面更新,这个过程叫 Motion-to-Photon 延迟。如果延迟太高,眼睛看到的画面跟不上头部动作,就容易眩晕。PICO 通过高性能芯片、低延迟算法、快速追踪和高刷新率屏幕来压缩这个延迟。
简单理解 PICO 的工作链路
摄像头和传感器感知环境与动作 → 算法计算头部、手柄、眼睛位置 → 引擎实时渲染对应画面 → 透镜把画面送入双眼 → 空间音频配合方向变化 → 大脑认为“我真的在里面”。
所以,PICO 并不是简单“放视频”,而是用光学、传感、计算机视觉、图形渲染和空间计算共同制造一个可交互的三维世界。
- 上一篇:专家人形机器人与人协作的未来工作场景
- 下一篇:GDPR对个人隐私保护的意义